Issu d'une technologie de qualité automobile, le système hérite d'années d'expérience en R&D et en production de masse dans le domaine des châssis à commande électrique pour véhicules à énergie nouvelle et des capteurs de position de conduite électriques, développés selon les normes de fiabilité de qualité automobile. Il dispose d'un retour de position de haute précision, avec une précision de détection jusqu'au deuxième niveau de l'arc, fournissant une détection précise de l'angle des articulations du robot et garantissant la stabilité du contrôle de mouvement. Il possède également de fortes capacités anti-interférences.
Utilisant un principe inductif et des algorithmes de traitement du signal dédiés, et ayant subi près d'une centaine de séries de tests CEM et de durabilité, il s'adapte au fonctionnement des moteurs à grande vitesse et aux environnements à fortes interférences magnétiques.
Excellente cohérence des lots : s'appuyant sur des lignes de production automatisées de qualité automobile et un contrôle qualité de bout en bout, la cohérence d'un lot à l'autre répond aux exigences de la production robotisée à grande échelle.
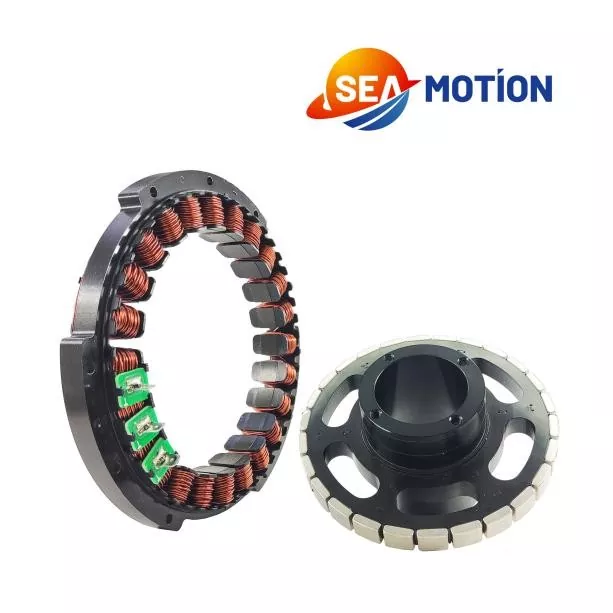
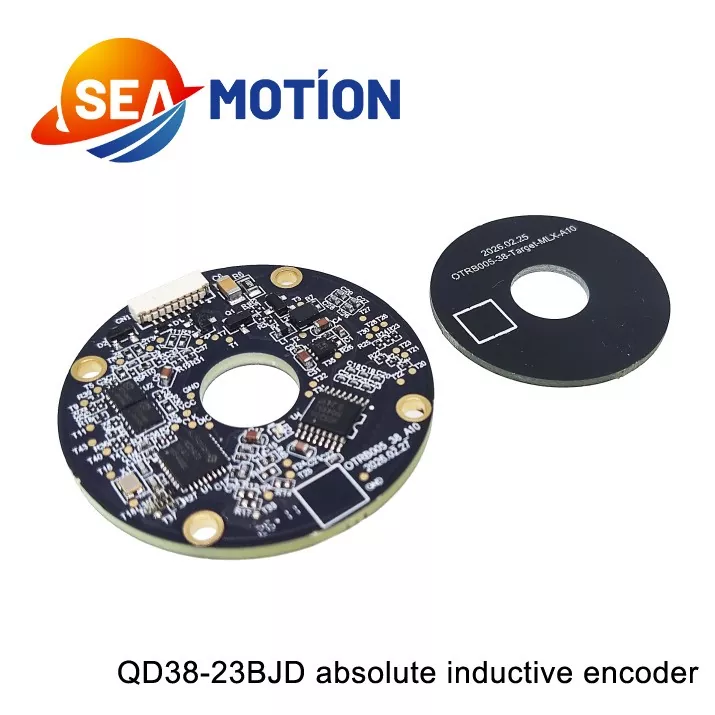
Structure compacte et forte adaptabilité : la bobine de circuit imprimé en anneau et la structure du plateau tournant conducteur gravé sont de petite taille, faciles à installer et s'adaptent parfaitement à divers modules de joint à arbre creux.
|
Numéro de modèle. |
QD38-23BJD |
|
Résolution côté moteur |
23 bits |
|
Type d'encodeur |
Multitours absolu (batterie) |
|
Tours d'encodeur |
65536 (16 bits) |
|
Sortie de signal |
485/BISS-C/SSI/SPI/UART |
|
Installer un espace d'air |
0,5 mm |
|
Entrefer de travail |
0,4 mm ~ 0,6 mm |
|
Courant maximum |
<100mA |
|
Température de travail |
-40 ℃ ~ 105 ℃ |
|
Température de stockage |
-50 ℃ ~ 125 ℃ |
|
Vitesse nominale |
≤6000rpm |
|
Déviation d'installation |
Axial <0,2 mm, radial <0,1 mm |
|
Flotteur axial |
≤ ± 0,1 mm |
|
Débit en bauds |
2,5 Mbps |
|
Protocole de communication |
Accord Tamagawa |
|
Précision absolue |
±45" |
|
Répétabilité |
±10" |
|
Fréquence de réponse des communications |
≤16kHz |
|
Humidité relative |
≤90% HR, pas de condensation |
|
Vibration |
Maintenir une amplitude de 1,5 mm entre 10 et 55 Hz ; maintenir une accélération de 98 m/s² entre 55 et 2000 Hz ; test pendant 2 heures par axe (X, Y et Z), totalisant 6 heures. |
|
Choc |
Accélération des chocs 980 m/s², 11 ms ; 3 chocs par direction, 18 chocs au total. |
|
Protection IP |
Protection carter arrière moteur |
|
Spécification |
Température T=25℃ |
|||
|
Min. |
Noté |
Max. |
||
|
Tension d'alimentation |
4,75 V |
5V |
5,25 V |
|
|
Consommation d'énergie de l'alimentation principale |
--- |
100mA |
-- |
|
|
Différentiel niveau de sortie |
Haut niveau |
3,5 V |
-- |
-- |
|
Niveau bas |
-- |
-- |
1,7 V |
|
|
Temps de changement de bord |
-- |
-- |
100ns |
|
|
Résistance d'isolation |
50 MΩ |
-- |
-- |
|
Cet encodeur présente une adaptabilité environnementale et une durabilité structurelle exceptionnelles. Son principe de fonctionnement sans contact élimine l'usure mécanique, permettant ainsi un fonctionnement à long terme sans entretien. Il est insensible aux champs magnétiques parasites, à la poussière, à l’humidité et aux vibrations, s’adaptant parfaitement aux environnements industriels difficiles. Avec une haute résolution jusqu'à 23 bits et une faible latence du signal, il prend en charge les protocoles de communication courants, notamment SSI et BiSS-C, fournissant un retour de position précis et rapide. La structure compacte et légère permet également une installation flexible dans des espaces d'équipement limités.
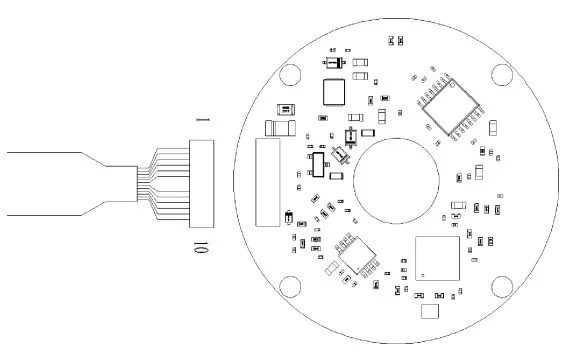
|
Emplacement du terminal (1 ~ 10) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
9 |
10 |
|
définitions |
PE |
Caroline du Nord |
DONNÉES+ |
DONNÉES- |
RS485-/SLK- |
RS485+/SLK+ |
VBAT |
GND |
+5V |
GND |
|
Couleur du fil |
Gaine thermorétractable noire |
- |
Jaune |
Vert |
Blanc |
Bleu |
Gris |
Violet |
Rouge |
Noir |
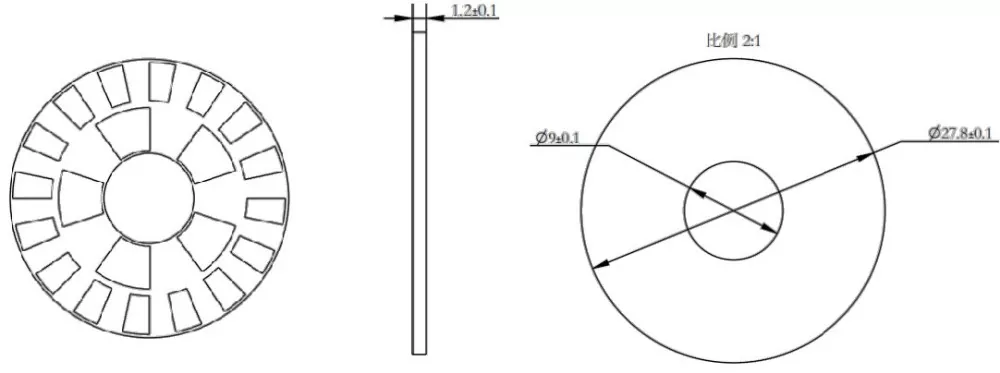
Dimensions des rotors
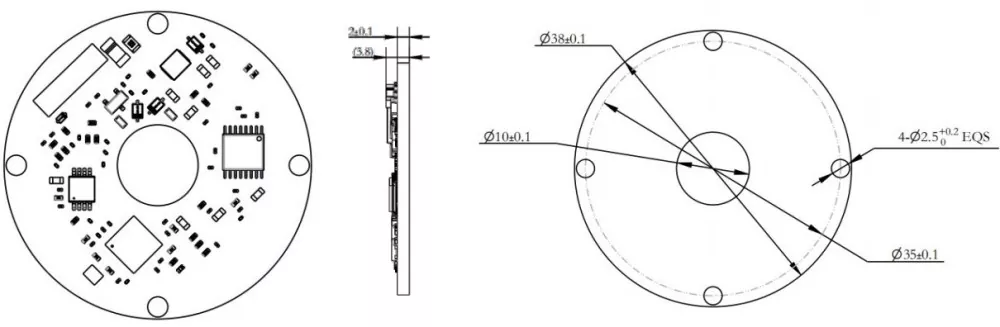
dimensions du stator
Q D 38 - 23 B JD
①②③ ④ ⑤⑥
①-Q : codeur inductif série DM Q
②-D : codeur unique
③-38 : diamètre extérieur 38 mm
④-23 : Résolution du codeur : 23 bits
⑤-B : Type de signal : BiSS-C
⑥-JD : Radial (sortie terminale horizontale)
Largement utilisé dans les scénarios d'automatisation industrielle et de contrôle de mouvement de précision, le codeur inductif absolu est utilisé dans les bras robotiques, les lignes d'assemblage automatisées, les machines-outils CNC et les systèmes de servomoteurs. Elle s'applique également aux machines d'emballage, aux équipements textiles et aux dispositifs logistiques intelligents, fournissant des données stables de mesure de position et d'angle pour garantir la précision, l'efficacité et la sécurité des opérations de production automatisées.
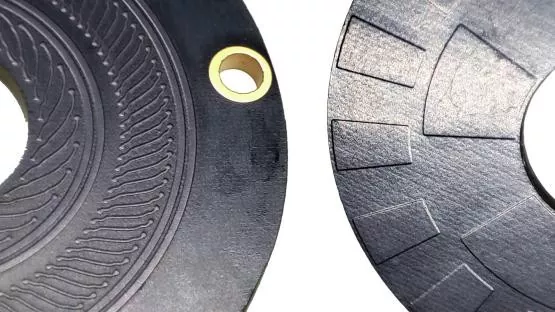
Schéma d'installation Outils requis pour l'installation
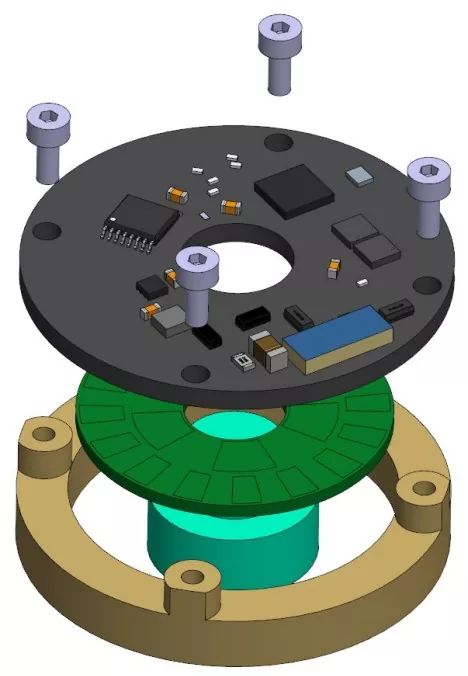
Tournevis dynamométrique cruciforme
Clé dynamométrique à clé hexagonale de 1,5 mm (métrique)
4 vis à tête cylindrique Phillips M2x5,5 avec rondelles plates
2 x vis de serrage à douille hexagonale M3x3
8 vis à tête fraisée Phillips M1,6x6
Séquence d'installation
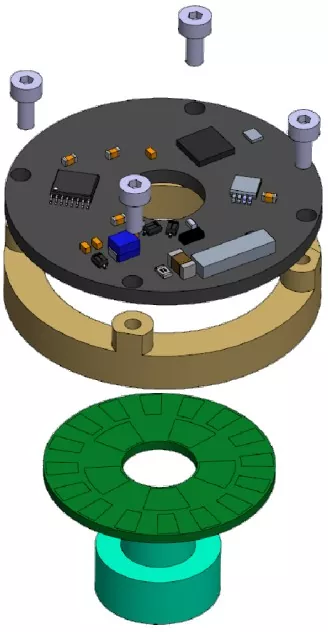
Installation des rotors :
① Monter le rotor du codeur sur l'arbre du moteur et le positionner correctement ;
②Utilisez l'adhésif DP460 pour coller solidement la plaque du rotor du codeur au manchon d'arbre.
[Note]:
1) Si la hauteur du rotor nécessite un réglage, effectuez l'étape de serrage uniquement une fois le réglage terminé ;
2) Pour éviter que les vis ne se desserrent, appliquez au préalable un adhésif frein-filet sur les trous filetés ou utilisez des vis pré-enduites.
Le couple de serrage recommandé est de 7 ± 0,2 kgf·cm.
Installation du stator :
① Placez le stator de l'encodeur sur la surface de montage et alignez les quatre trous de vis ;
② À l'aide d'un tournevis dynamométrique Phillips, enfoncez les quatre ensembles de vis un par un.
(Vis à tête cylindrique Phillips M2x5,5 + ensemble rondelle plate).
Adresse
403 4F Immeuble de bureaux Robot Industry Park No.232 Yuanfeng Road National High Tech Park Kunshan Suzhou Jiangsu Chine
Tél