

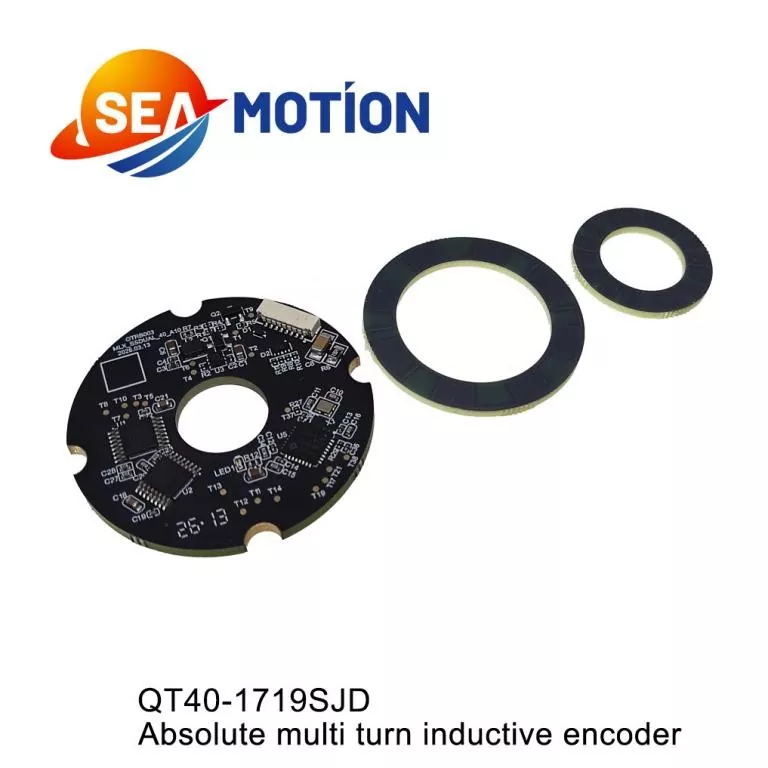
SEA MOTION est un fournisseur de confiance de codeurs inductifs absolus multi-tours en Chine, fournissant des codeurs inductifs absolus multi-tours hautes performances pour la mesure de mouvement rotatif continu multi-cycles. Brisant les limites du positionnement à un tour, cet encodeur enregistre avec précision l'angle de rotation et le nombre total de tours au sein de plusieurs rotations via une détection inductive et un traitement intelligent du signal. Il stocke toutes les données de position et de rotation en permanence, sans perte de données après la mise hors tension et sans besoin d'un étalonnage répété du zéro.
|
Numéro de modèle. |
QT40-1719SJD |
|
Résolution du moteur/réducteur |
17/19 bits |
|
Type d'encodeur |
Multitours absolu (batterie) |
|
Tours d'encodeur |
65536 (16 bits) |
|
Sortie de signal |
485/BISS-C/SSI/SPI/UART |
|
Installer un espace d'air |
0,5 mm |
|
Entrefer de travail |
0,4 mm ~ 0,6 mm |
|
Courant maximum |
<160mA |
|
Température de travail |
-40 ℃ ~ 125 ℃ |
|
Température de stockage |
-50 ℃ ~ 135 ℃ |
|
Vitesse nominale |
≤6000rpm |
|
Déviation d'installation |
Axial <0,2 mm, radial <0,1 mm |
|
Flotteur axial |
≤ ± 0,1 mm |
|
Débit en bauds |
2,5 Mbps |
|
Protocole de communication |
Accord Tamagawa |
|
Précision absolue |
±60" |
|
Répétabilité |
±10" |
|
Fréquence de réponse des communications |
≤16kHz |
|
Humidité relative |
≤90% HR, pas de condensation |
|
Vibration |
Maintenir une amplitude de 1,5 mm entre 10 et 55 Hz ; maintenir une accélération de 98 m/s² entre 55 et 2000 Hz ; test pendant 2 heures par axe (X, Y et Z), totalisant 6 heures. |
|
Choc |
Accélération des chocs 980 m/s², 11 ms ; 3 chocs par direction, 18 chocs au total. |
|
Protection IP |
Protection carter arrière moteur |
|
Spécification |
Température T=25℃ |
|||
|
Min. |
Noté |
Max. |
||
|
Tension d'alimentation |
4,75 V |
5V |
5,25 V |
|
|
Consommation d'énergie de l'alimentation principale |
--- |
100mA |
-- |
|
|
Différentiel niveau de sortie |
Haut niveau |
3,5 V |
-- |
-- |
|
Niveau bas |
-- |
-- |
1,7 V |
|
|
Temps de changement de bord |
-- |
-- |
100ns |
|
|
Résistance d'isolation |
50 MΩ |
-- |
-- |
|
Cet encodeur intègre une capacité de mesure de haute précision et longue distance. Il prend en charge des centaines, voire des milliers de tours de surveillance continue de la position tout en conservant une sortie de signal haute résolution et à faible latence. Adoptant une technologie inductive de qualité industrielle, il présente une forte capacité anti-interférence, une résistance aux chocs et à l'humidité, adaptée à un fonctionnement industriel ininterrompu à long terme. Il prend en charge diverses interfaces de communication industrielles et est compatible avec des systèmes de contrôle automatique complexes, avec une excellente stabilité et évolutivité.
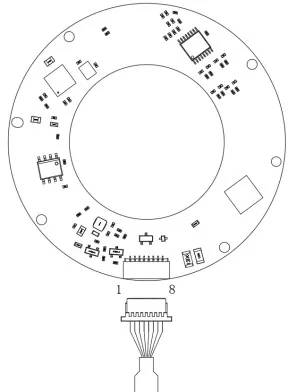
|
Emplacement du terminal (1 ~ 8) |
1 |
2 |
3 |
4 |
5 |
6 |
7 |
8 |
|
définitions |
PE |
Caroline du Nord |
SCK |
MOSI |
MISO |
CS |
+5V |
GND |
|
Couleur du fil |
Jaune-vert |
-- |
Jaune |
Vert |
Blanc |
Bleu |
Rouge |
Noir |
Dimensions du rotor / extérieur et intérieur
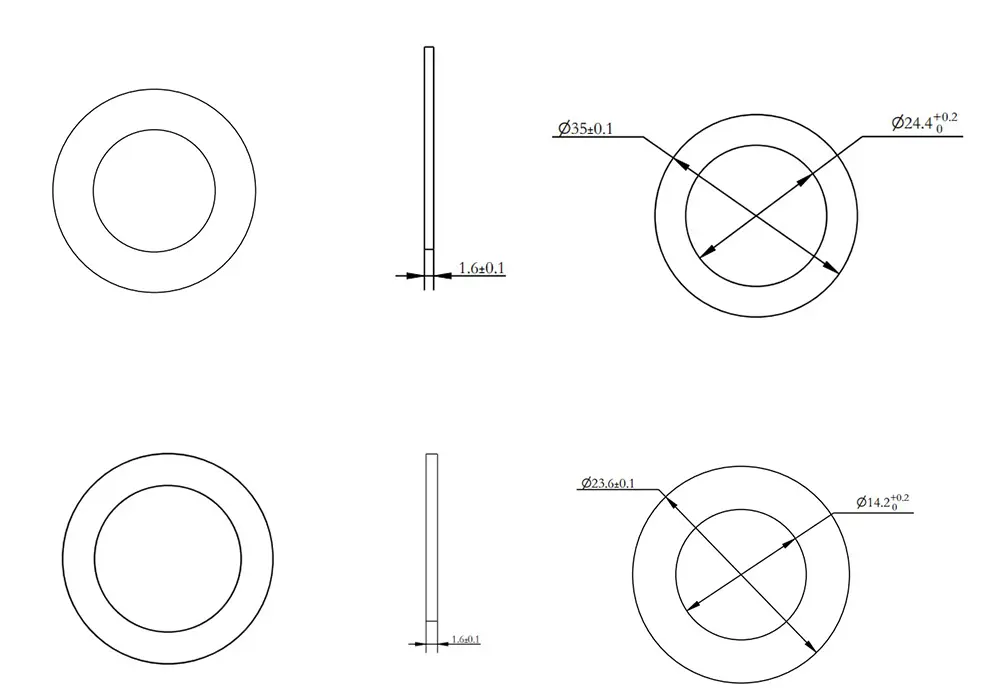
dimensions du stator
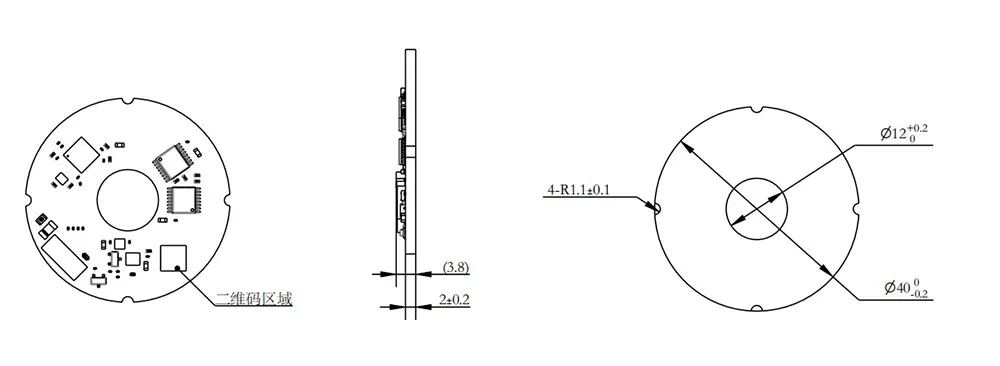
Q T 40- 1719 S JD
①②③ ④ ⑤ ⑥
①-Q : codeur inductif série DM Q
②-T : double encodeur Lpsilatéral
③-40 : diamètre extérieur du stator 40 mm
④-1719 : 17 : résolution de l'encodeur moteur : 17 bits ;
19 : résolution du réducteur : 19 bits
⑤-S : Type de signal : SPI
⑥-JD : Radial (sortie terminale horizontale)
Le codeur inductif absolu multitours est un équipement de base pour le contrôle de mouvement à longue course et multitours. Il est largement utilisé dans les machines industrielles lourdes, les systèmes de traction d'ascenseurs, les équipements de production d'énergie éolienne, les mécanismes rotatifs aérospatiaux et les grands dispositifs de levage automatisés. Il fournit un retour de position multitours fiable pour les mouvements rotatifs longue distance et multicycles, garantissant un contrôle précis et un fonctionnement sûr des grands équipements industriels.
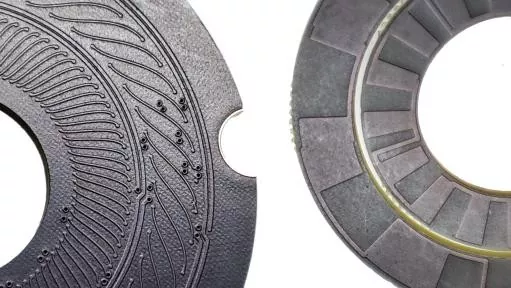
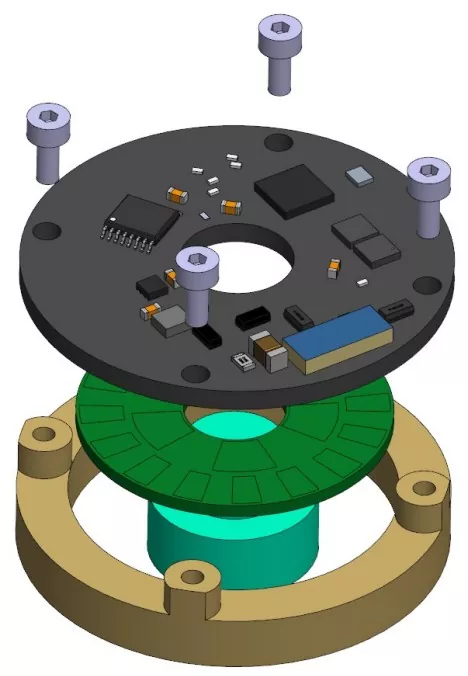
Schéma d'installation Outils requis pour l'installation
Tournevis dynamométrique cruciforme
Clé dynamométrique à clé hexagonale de 1,5 mm (métrique)
4 vis à tête cylindrique Phillips M2x5,5 avec rondelles plates
2 x vis de serrage à douille hexagonale M3x3
8 vis à tête fraisée Phillips M1,6x6
Séquence d'installation
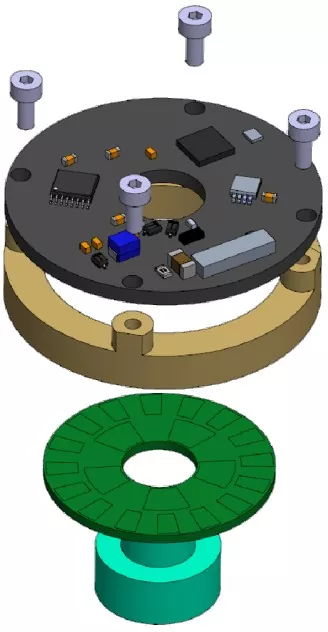
Installation des rotors :
① Monter le rotor du codeur sur l'arbre du moteur et le positionner correctement ;
②Utilisez l'adhésif DP460 pour coller solidement la plaque du rotor du codeur au manchon d'arbre.
[Note]:
1) Si la hauteur du rotor nécessite un réglage, effectuez l'étape de serrage uniquement une fois le réglage terminé ;
2) Pour éviter que les vis ne se desserrent, appliquez au préalable un adhésif frein-filet sur les trous filetés ou utilisez des vis pré-enduites.
Le couple de serrage recommandé est de 7 ± 0,2 kgf·cm.
Installation du stator :
① Placez le stator de l'encodeur sur la surface de montage et alignez les quatre trous de vis ;
② À l'aide d'un tournevis dynamométrique Phillips, enfoncez les quatre ensembles de vis un par un.
(Vis à tête cylindrique Phillips M2x5,5 + ensemble rondelle plate).
[Remarque] : pour éviter que les vis ne se desserrent, appliquez au préalable un adhésif frein-filet sur les trous filetés ou utilisez des vis pré-enduites. Couple de serrage recommandé : 2,8 ± 0,2 kgf·cm.
Adresse
403 4F Immeuble de bureaux Robot Industry Park No.232 Yuanfeng Road National High Tech Park Kunshan Suzhou Jiangsu Chine
Tél


