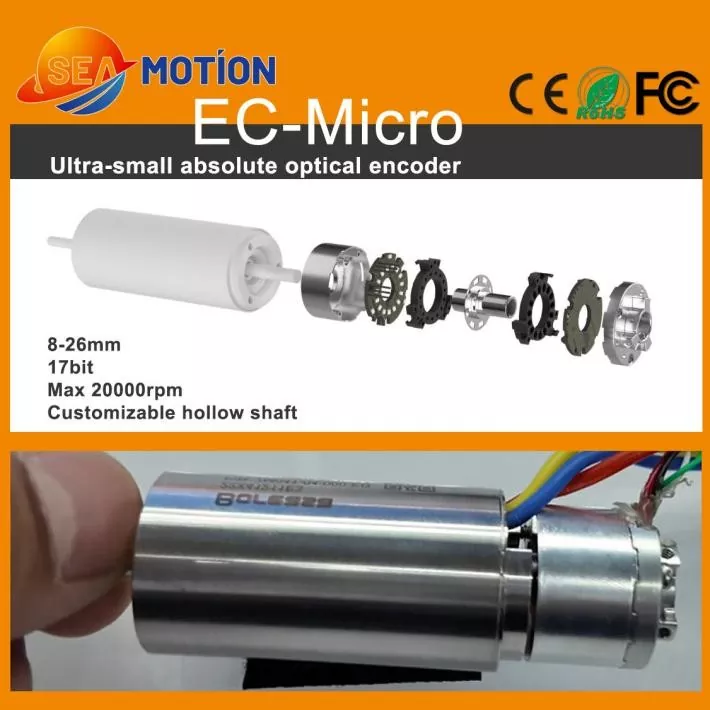
Jingyuedéveloppe des composants de contrôle de mouvement de précision pour les applications d'automatisation exigeantes, et sesCodeur photoélectrique absolu à tour uniqueest conçu pour les systèmes compacts qui nécessitent un retour de position angulaire fiable. Avec des dimensions miniatures, une résolution de 17 bits, une structure à arbre creux, une communication RS485 et des vitesses allant jusqu'à 20 000 tr/min, cet encodeur convient à la robotique, aux moteurs miniatures, aux équipements médicaux et à l'automatisation de précision.
Un codeur photoélectrique absolu à un tour est un dispositif de rétroaction rotatif de précision qui détermine la position de l'arbre en un tour complet. Contrairement à un codeur incrémental conventionnel qui repose sur le comptage d'impulsions, un codeur absolu fournit une valeur de position définie correspondant à l'angle de l'arbre. Le principe de détection photoélectrique utilise la détection optique pour obtenir une mesure de position haute résolution sans contact physique entre les composants de détection. Pour les systèmes de mouvement compacts, la combinaison d'une résolution de 17 bits, d'une plage de diamètres extérieurs miniatures de 8 à 26 mm, d'une construction à arbre creux, d'une sortie RS485 et d'une vitesse maximale autorisée de 20 000 tr/min rend ce type d'encodeur adapté aux applications où l'espace, la vitesse et les performances de positionnement doivent être équilibrés.
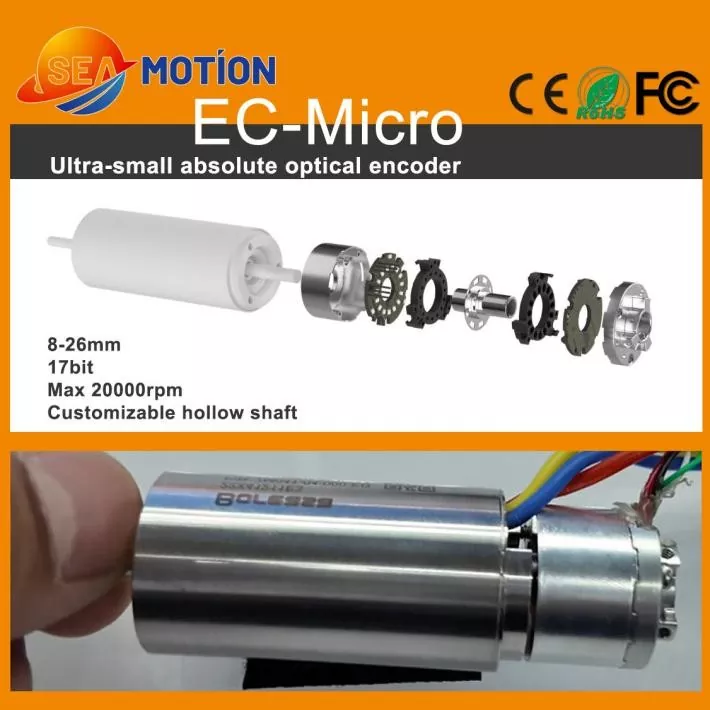
Table des matières
- Qu'est-ce qu'un codeur photoélectrique absolu à tour unique ?
- Comment fonctionne un encodeur photoélectrique ?
- Quelles sont les principales fonctionnalités ?
- Quelles sont les principales spécifications techniques ?
- Où cet encodeur est-il utilisé ?
- Comment les ingénieurs doivent-ils sélectionner le bon encodeur ?
- Que faut-il prendre en compte lors de l'installation ?
- Foire aux questions
- Conclusion
Qu'est-ce qu'un codeur photoélectrique absolu à tour unique ?
Un codeur photoélectrique absolu à un tour est un capteur de position rotatif conçu pour déterminer la position angulaire exacte d'un arbre rotatif sur 360 degrés. Chaque position angulaire correspond à une valeur de position numérique unique, permettant au système de contrôle d'identifier directement la position de l'arbre.
Le terme « tour unique » signifie que le codeur mesure la position angulaire sur un tour plutôt que de suivre en continu plusieurs tours. Cela le rend adapté aux mécanismes rotatifs pour lesquels un positionnement précis en un seul tour est la principale exigence.
« Photoélectrique » décrit la technologie de détection. Le codeur utilise généralement une source de lumière, un disque optique codé et des composants de détection photoélectrique pour convertir la rotation de l'arbre en signaux électriques. Le processus de détection étant sans contact, la technologie optique peut fournir un retour stable tout en évitant tout contact mécanique entre les éléments de détection.
La construction miniature est particulièrement importante pour les équipements d'automatisation modernes. Avec des diamètres extérieurs disponibles d'environ 8 mm à 26 mm, un codeur compact peut être intégré dans de petits moteurs et mécanismes où l'espace d'installation est limité.
Pour plus d'informations sur la technologie de retour optique, les ingénieurs peuvent également explorer les solutions d'encodeurs photoélectriques en comparant différentes technologies de détection rotative.
Comment fonctionne un encodeur photoélectrique ?
Le principe de fonctionnement d'un codeur photoélectrique absolu implique plusieurs processus coordonnés :
- Rotation de l'arbre :L'arbre du codeur tourne avec le moteur ou le système de transmission mécanique.
- Codage optique :Un disque codé avec précision tourne avec l'arbre et crée des motifs optiques changeants.
- Détection de lumière :Les capteurs photoélectriques détectent les changements optiques générés par le disque en rotation.
- Traitement du signal :Les circuits électroniques internes traitent les signaux détectés en informations de position.
- Sortie numérique :L'encodeur transmet les données de position au contrôleur de mouvement via l'interface de communication spécifiée.
Ce processus permet au contrôleur d'obtenir une valeur de position angulaire au lieu de se fier uniquement aux impulsions de mouvement accumulées. En conséquence, le retour de position absolue peut s'avérer utile dans les applications de mouvement de précision où la position actuelle de l'arbre doit être identifiée avec précision.
Quelles sont les principales fonctionnalités ?
Taille miniature pour les équipements à espace limité
Les mécanismes d'automatisation compacts disposent souvent d'un espace d'installation très limité. La plage de diamètres extérieurs du codeur de 8 à 26 mm permet aux concepteurs d'intégrer un retour de position dans des moteurs miniatures, des articulations robotiques, des instruments médicaux et d'autres mécanismes densément disposés.
Résolution 17 bits
L'encodeur offre une résolution de 17 bits, permettant au système de contrôle de distinguer les changements fins de position angulaire. La haute résolution est particulièrement utile dans les applications impliquant un positionnement de précision, des mouvements robotiques délicats et des servomécanismes compacts.
Cependant, la résolution du codeur ne doit pas être confondue avec la précision globale du système. Les tolérances mécaniques, l'alignement de l'arbre, les vibrations, les performances du contrôleur, les caractéristiques du moteur et les conditions d'installation peuvent tous influencer le résultat du positionnement final.
Capacité haute vitesse
Les moteurs miniatures peuvent fonctionner à des vitesses de rotation élevées, en particulier dans les actionneurs compacts et les équipements de précision. La vitesse maximale autorisée spécifiée allant jusqu'à 20 000 tr/min rend le codeur adapté à certaines applications à grande vitesse lorsque le moteur complet et le système mécanique sont conçus en conséquence.
Construction à arbre creux
Une conception à arbre creux peut simplifier l’intégration autour d’arbres de moteur miniatures. Cela peut également contribuer à réduire l'espace requis pour l'accouplement mécanique par rapport à certains agencements classiques à arbre plein.
Communication numérique RS485
L'encodeur utilise une interface de sortie RS485 et prend en charge un débit en bauds spécifié de 2,5 Mbps. Cela fournit une solution de communication numérique pour transmettre des informations de position entre le codeur et l'électronique de commande compatible.
Détection optique
La détection photoélectrique fournit une méthode de détection de position sans contact. Il peut être particulièrement utile dans les applications où les concepteurs préfèrent le retour optique plutôt que la technologie de détection magnétique.
Quelles sont les principales spécifications techniques ?
Comprendre les paramètres techniques est essentiel lors de l’intégration d’un codeur dans une nouvelle machine. Le tableau suivant résume les principales spécifications associées à la configuration du codeur miniature.
| Paramètre technique | Spécification | Pourquoi c'est important |
|---|---|---|
| Résolution | 17 bits | Fournit un retour précis de la position angulaire |
| Interface de sortie | RS485 | Prend en charge la communication numérique avec les contrôleurs compatibles |
| Débit en bauds | 2,5 Mbit/s | Prend en charge la communication de données de position à grande vitesse |
| Diamètre extérieur | 8 à 26 mm | Adapté aux structures mécaniques compactes |
| Dimension typique | Ø19 mm × H14,5 mm | Fournit un faible encombrement d’installation |
| Diamètre de l'arbre moteur compatible | 4 à 6 millimètres | Prend en charge l'intégration de moteurs miniatures |
| Vitesse maximale autorisée | 20 000 tr/min | Convient à certaines applications de moteurs à grande vitesse |
| Tension d'entrée | C.C 5 V ±5 % | Définit l’alimentation électrique requise |
| Courant de fonctionnement | ≤150 mA, sans charge | Aide à déterminer les besoins en alimentation électrique |
| Classe de protection | IP40 après installation | Définit le niveau de protection prévu |
| Température de fonctionnement | -20°C à 85°C | Définit l’environnement d’exploitation recommandé |
| Matériau du boîtier | Aluminium | Fournit une structure de boîtier compacte et durable |
| Matériau du disque de code | Acier inoxydable | Prend en charge une construction de codage optique stable |
| Certifications | CE, RoHS, FCC | Prend en charge les exigences de conformité applicables |
| Garantie | 1 an | Fournit une période de garantie définie |
La configuration publiée spécifie également des vis de montage M2, une interface de soudure PCB à cinq broches, un déplacement radial de l'arbre de ±0,1 mm et un déplacement axial de ±0,1 mm. Ces paramètres doivent être pris en compte lors de l'intégration mécanique et électrique.
Où cet encodeur est-il utilisé ?
Moteurs miniatures
Les moteurs compacts utilisés dans les équipements de précision nécessitent souvent des composants de retour qui occupent très peu de place. Un codeur absolu miniature peut fournir des informations de position haute résolution sans augmenter de manière significative la taille globale de l'ensemble moteur.
Mains adroites robotiques
Les mains robotiques nécessitent plusieurs actionneurs compacts pour contrôler les doigts et les articulations. Le retour de position est important pour coordonner ces mouvements, tandis que le faible encombrement du codeur aide les concepteurs à conserver une architecture d'actionneur compacte.
Moteurs sans noyau
Les moteurs sans noyau sont utilisés dans les applications où une faible inertie et une réponse dynamique rapide sont importantes. La combinaison de tels moteurs avec un encodeur haute résolution peut fournir le retour requis pour un contrôle de mouvement précis.
Équipement médical
Les équipements médicaux de précision peuvent contenir des moteurs miniatures et des mécanismes de positionnement. Un codeur optique compact peut être envisagé pour les applications où un retour rotatif précis est requis, à condition que le produit complet satisfasse aux exigences réglementaires et de conception de dispositif médical pertinentes.
Automatisation industrielle
Les machines automatisées, les modules de positionnement de précision, les systèmes robotiques et les servomécanismes compacts peuvent tous nécessiter un retour angulaire fiable. La résolution du codeur, son interface de communication et sa construction compacte le rendent adapté à diverses applications d'automatisation.
- Servomoteurs miniatures
- Articulations robotisées de précision
- Mains robotiques adroites
- Ensembles moteurs sans noyau
- Modules de positionnement compacts
- Mécanismes de mouvement médical
- Équipement d'automatisation industrielle
- Actionneurs miniatures à grande vitesse
Comment les ingénieurs doivent-ils sélectionner le bon encodeur ?
La sélection d’un encodeur ne doit pas se limiter à une simple comparaison de résolution. Les ingénieurs doivent évaluer l’ensemble du système de mouvement avant de finaliser un modèle.
- Vérifiez l'espace disponible :Confirmez le diamètre, la hauteur, la position de montage et le jeu environnant de l'encodeur.
- Faites correspondre l'arbre :Vérifiez le diamètre de l'arbre, les exigences relatives à l'arbre creux, la méthode d'accouplement et le déplacement radial et axial autorisé.
- Évaluer la résolution :Déterminez si la résolution 17 bits répond aux performances de positionnement et de contrôle requises.
- Confirmer la vitesse de rotation :Comparez la vitesse de fonctionnement maximale de l'application avec la vitesse autorisée de l'encodeur.
- Vérifiez la communication :Assurez-vous que l'interface RS485 et le débit de communication sont compatibles avec le contrôleur.
- Vérifiez les besoins en énergie :Confirmez l'exigence d'alimentation de 5 V ± 5 % et la consommation de courant.
- Tenez compte des conditions environnementales :Examinez la température de fonctionnement, les exigences de protection, les vibrations, la poussière et d’autres facteurs environnementaux.
- Pensez à la personnalisation :Les projets OEM peuvent nécessiter différentes configurations d'arbre, dimensions, câbles, interfaces ou solutions de montage.
Pour les systèmes de mouvement complexes, il est recommandé d'évaluer le codeur ainsi que le moteur, le variateur, le contrôleur, la transmission mécanique et l'algorithme de retour. Cette approche au niveau du système peut contribuer à garantir que l'encodeur sélectionné fonctionne comme prévu après l'intégration.
Que faut-il prendre en compte lors de l'installation ?
Une installation correcte est essentielle pour obtenir un retour d'encodeur stable. Même un capteur haute résolution peut ne pas fournir les performances attendues du système si l'installation mécanique introduit un désalignement ou des vibrations excessifs.
- Maintenez un alignement précis de l’arbre pendant l’assemblage.
- Évitez les charges radiales ou axiales excessives sur l’arbre du codeur.
- Suivez les dimensions de montage spécifiées et les exigences en matière de vis.
- Protégez la zone de détection optique de toute contamination inappropriée.
- Confirmez l'alimentation électrique avant de connecter l'interface de communication.
- Vérifiez le câblage RS485 et les paramètres de communication du contrôleur.
- Testez l'encodeur à basse vitesse avant de passer à la plage de fonctionnement maximale.
- Validez la précision et la répétabilité de la position sous des charges de fonctionnement réelles.
Pour les équipements OEM, les tests devraient idéalement couvrir le cycle de fonctionnement complet, y compris les conditions d'accélération, de décélération, de rotation continue, de positionnement et d'arrêt d'urgence, le cas échéant.
Foire aux questions
Que signifie monotour dans un codeur absolu ?
Un seul tour signifie que l'encodeur identifie la position angulaire de l'arbre en un tour complet de 360 degrés. Il est conçu pour les applications où une position angulaire précise en un seul tour est la principale exigence de retour d'information.
Quelle est la résolution du codeur photoélectrique absolu à tour unique ?
La configuration du codeur référencée offre une résolution de 17 bits. La précision pratique du positionnement du système complet dépendra également de la précision mécanique, de l'alignement de l'arbre, des caractéristiques du moteur, des performances du contrôleur et des conditions d'installation.
Quelle est la vitesse de rotation maximale ?
La vitesse maximale autorisée spécifiée peut atteindre 20 000 tr/min. Les ingénieurs doivent confirmer le profil de vitesse requis et les conditions de fonctionnement pour l’ensemble complet du moteur et du codeur avant la mise en œuvre.
L'encodeur utilise-t-il une interface RS485 ?
Oui. L'interface de sortie spécifiée est RS485, avec un débit en bauds indiqué de 2,5 Mbps. La compatibilité du contrôleur doit être confirmée avant l'intégration.
Cet encodeur est-il adapté aux moteurs miniatures ?
Oui. Sa plage de diamètres extérieurs compacte, sa configuration à arbre creux, sa résolution de 17 bits et sa capacité à grande vitesse le rendent adapté à certaines applications de moteurs miniatures et d'actionneurs compacts.
Quelle plage de température de fonctionnement est spécifiée ?
La plage de températures de fonctionnement indiquée est de -20°C à 85°C. L'application finale doit être évaluée en fonction des conditions thermiques réelles, en particulier lorsque le codeur est installé à l'intérieur d'un boîtier de moteur ou d'équipement fermé.
Le codeur peut-il être personnalisé pour les applications OEM ?
La personnalisation peut être envisagée en fonction des exigences du projet. Les ingénieurs doivent fournir des détails tels que les dimensions de l'arbre, l'espace d'installation disponible, les exigences de communication, les spécifications du moteur, la vitesse de fonctionnement et les conditions environnementales lorsqu'ils discutent d'une solution OEM.
Conclusion
UnCodeur photoélectrique absolu à tour uniquepeut fournir un retour angulaire numérique précis tout en conservant une empreinte mécanique compacte. Avec une résolution de 17 bits, une communication RS485, une plage de diamètres miniatures de 8 à 26 mm, une construction à arbre creux et une vitesse maximale autorisée de 20 000 tr/min, ce type d'encodeur peut répondre aux exigences de retour de nombreux systèmes de contrôle de mouvement miniatures. Des mains robotiques agiles aux moteurs sans noyau en passant par les mécanismes médicaux et les équipements d'automatisation industrielle, le bon choix d'encodeur peut aider à créer une architecture de mouvement plus précise et plus efficace en termes d'espace.
Si vous développez un système d'asservissement miniature, un actionneur robotique, un moteur de précision ou un module de positionnement automatisé et que vous avez besoin d'aide pour sélectionner la configuration d'encodeur appropriée,Contactez-nousaujourd'hui pour les spécifications techniques, le support d'application, les options de personnalisation et un devis OEM de Jingyue.