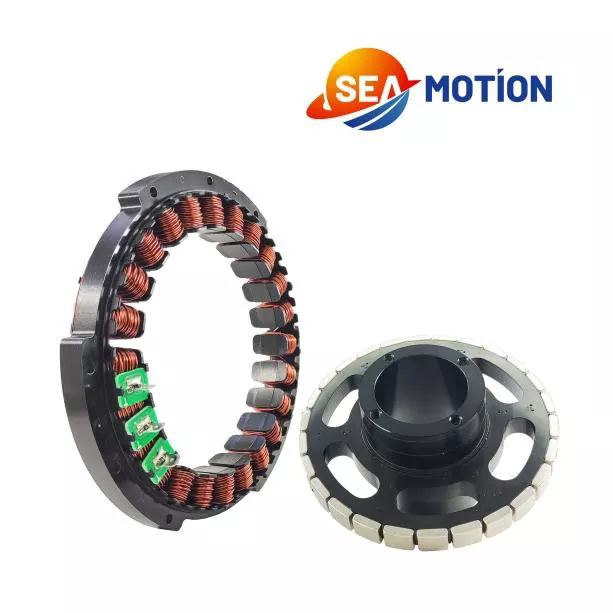
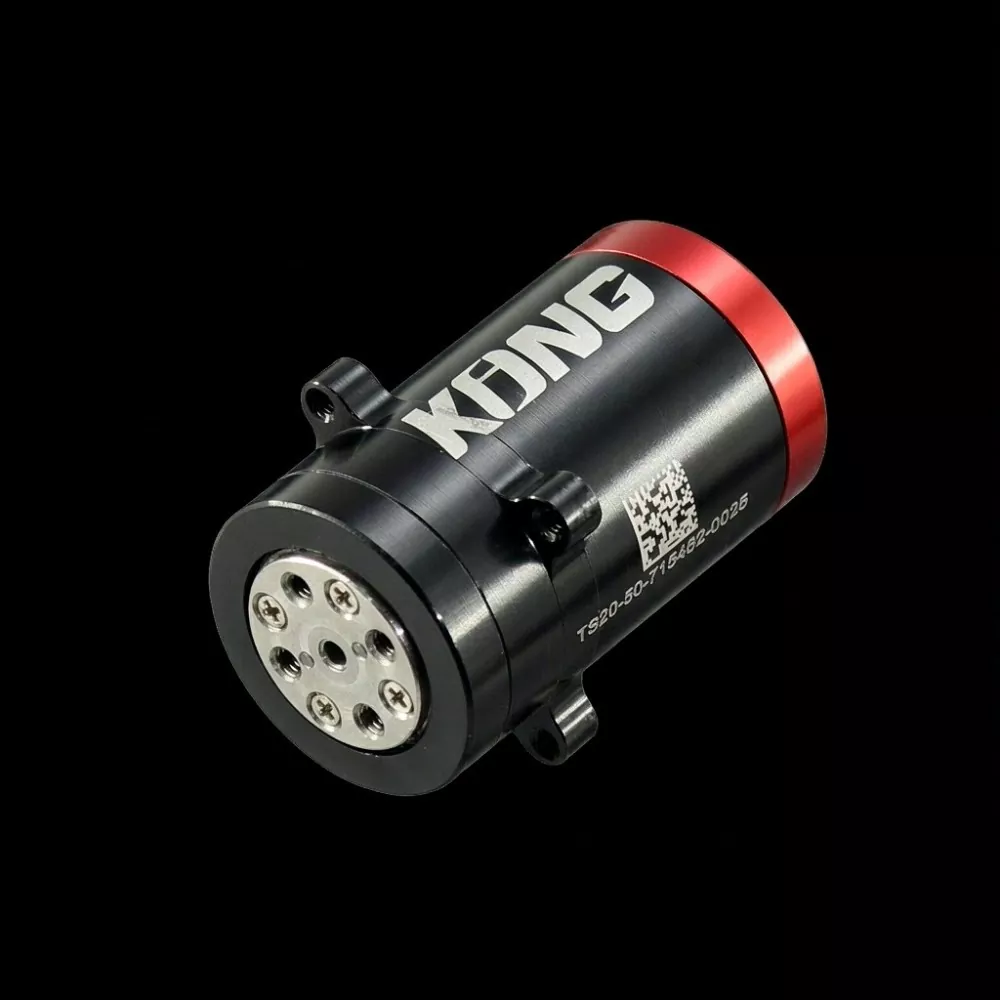
Alors que les mains robotiques deviennent de plus en plus capables d’effectuer des manipulations délicates et des mouvements semblables à ceux des humains, la sélection du bon actionneur articulaire est essentielle pour obtenir un mouvement précis et un retour de force fiable.MOUVEMENT DE LA MERfournit des solutions avancées de contrôle de mouvement, y compris leModule d'articulation de la main adroite, conçu pour répondre aux exigences exigeantes des mains robotiques compactes, des préhenseurs multi-doigts et des systèmes robotiques intelligents. Sa série TS20 intègre un moteur, un réducteur, deux encodeurs et un servomoteur interne dans une structure exceptionnellement compacte, aidant les ingénieurs à simplifier l'intégration du système tout en améliorant la précision des mouvements et la flexibilité du contrôle.
Un module d'articulation de main agile est un actionneur intégré compact qui permet aux doigts robotiques et aux articulations mécaniques d'effectuer des mouvements précis et coordonnés. Cet article explore ses principes de fonctionnement, ses spécifications techniques essentielles, ses avantages en termes de performances, ses scénarios d'application et ses considérations de sélection. En utilisant la série TS20 de SEA MOTION comme exemple, il explique comment un module de joint intégré de 20 mm de diamètre combine un retour haute résolution, un faible jeu, un contrôle d'impédance et une communication RS485 haute vitesse pour prendre en charge une manipulation robotique avancée.
1. Qu'est-ce qu'un module d'articulation de la main agile ?
2. Comment fonctionne un module d’articulation de la main agile ?
3. Principales spécifications techniques et comparaison des performances
4. Quels sont les principaux avantages de la conception ?
5. Pourquoi le contrôle de l'impédance est-il important pour les mains robotiques ?
6. Principales applications en robotique et en automatisation
7. Comment choisir le bon module d’articulation de la main agile
8. Considérations relatives à l'installation et à la maintenance
9. Questions fréquemment posées
A Module d'articulation de la main adroiteest un composant de contrôle de mouvement intégré spécialement conçu pour piloter les articulations des doigts robotiques et d'autres mécanismes robotiques compacts. Contrairement aux moteurs conventionnels qui nécessitent des réducteurs, des encodeurs et des composants électroniques d'entraînement externes séparés, un module commun intégré combine ces composants essentiels en un seul ensemble compact.
Cette intégration est particulièrement importante dans les mains robotiques car l'espace d'installation disponible est extrêmement limité. Chaque doigt peut contenir plusieurs articulations contrôlées indépendamment, et le système global doit équilibrer dimensions compactes, faible poids, couple suffisant et retour précis.
La série SEA MOTION TS20 répond à ces exigences grâce à plusieurs technologies intégrées :
En intégrant ces composants, le module simplifie la conception des systèmes mécaniques et électriques tout en fournissant les capacités de retour d'information requises pour une manipulation robotique précise.
Le principe de fonctionnement d'un module d'articulation de main agile implique un fonctionnement coordonné du moteur, une transmission mécanique, un retour d'encodeur et un contrôle en boucle fermée.
Lorsque le contrôleur hôte envoie une commande de mouvement, le lecteur intégré traite la position cible, la vitesse, la rigidité, l'amortissement et le couple anticipatif. Le moteur génère ensuite un mouvement de rotation, qui traverse le réducteur de précision pour entraîner l'articulation robotique connectée.
Pendant ce temps, le système d’encodeur mesure en permanence l’état du mouvement. Ce retour permet au contrôleur de comparer les performances réelles avec le mouvement commandé et d'ajuster la sortie du moteur en conséquence.
Le TS20 utilise une architecture à double codeur, avec un retour d'information disponible aux extrémités opposées du train d'engrenages. Cette disposition aide le système de contrôle à observer le mouvement côté sortie plutôt que de se fier exclusivement aux mesures côté moteur.
Son processus de contrôle peut être résumé comme suit :
Cette architecture intégrée aide les mains robotiques à réaliser des mouvements coordonnés et une interaction contrôlée avec des objets de différentes tailles, formes et propriétés mécaniques.
Les spécifications techniques influencent directement la capacité d'un actionneur articulé à répondre aux exigences mécaniques et de contrôle d'une main robotique. Le SEA MOTION TS20 est disponible en deux configurations : TS20-50 et TS20-100. Les deux modèles partagent la même enveloppe mécanique mais offrent des caractéristiques de couple et de vitesse différentes.
| Paramètre technique | TS20-50 | TS20-100 |
|---|---|---|
| Rapport de démultiplication | 50:1 | 100:1 |
| Couple nominal | 0,7 N·m | 1,5 N·m |
| Couple maximal | 2 N·m | 4 N·m |
| Durée du couple maximal | 300 ms | 300 ms |
| Vitesse maximale à vide | 31,4 rad/s | 15,7 rad/s |
| Contrecoup | En dessous de 20 secondes d'arc | En dessous de 20 secondes d'arc |
| Encodeur | Double 24 bits | Double 24 bits |
| Dimensions | Ø20 × 35 mm | Ø20 × 35 mm |
| Alésage creux | Ø1,7 mm | Ø1,7 mm |
| Poids | 35g | 35g |
| Tension nominale | 24 VCC | 24 VCC |
| Communication | RS485 | RS485 |
| Peut être piloté en arrière | Oui | Oui |
En plus des performances mécaniques, le TS20 intègre une interface de communication et de contrôle avancée :
Ces spécifications rendent le module adapté aux applications nécessitant une intégration mécanique compacte, un retour haute résolution et un contrôle de mouvement réactif.
Le choix d'un module d'articulation de main adroite approprié implique bien plus que la simple comparaison du couple nominal et de la vitesse du moteur. Les dimensions mécaniques, l'architecture de rétroaction, la flexibilité du contrôle et la complexité de l'intégration influencent également les performances globales du système robotique.
Le TS20 est doté d'un boîtier cylindrique mesurant seulement Ø20 mm de diamètre et 35 mm de longueur, pour un poids total de 35 g. Ce facteur de forme compact permet aux ingénieurs d'installer des actionneurs dans des espaces limités entre les doigts sans augmenter de manière significative la masse globale de la main robotique.
Deux encodeurs 24 bits indépendants fournissent un retour de mouvement détaillé. Combinée à une mesure côté sortie et à un jeu inférieur à 20 secondes d'arc, cette architecture prend en charge une surveillance précise de la position et un contrôle amélioré des petits mouvements des articulations.
Les configurations 50:1 et 100:1 partagent le même boîtier et la même bride de montage de Ø24 mm. Les ingénieurs peuvent donc évaluer différentes exigences de couple et de vitesse sans repenser la structure de montage mécanique principale.
Le variateur de commande intégré orienté vers le terrain élimine le besoin d'un pilote de moteur externe séparé. Le module fonctionne avec une alimentation 24 VCC et une connexion de communication RS485, réduisant ainsi le nombre de composants requis pour l'intégration du système.
La rétroconduite permet à l'arbre de sortie de répondre aux forces externes au lieu de se comporter comme une transmission rigide et verrouillée. Cette caractéristique est particulièrement précieuse lorsqu’un doigt robotique entre en contact inattendu avec un objet ou doit ajuster sa force de préhension.
L'alésage creux de Ø1,7 mm crée un chemin de routage dédié à travers l'axe du joint. Il peut accueillir un tendon ou un fil de signal, aidant ainsi les ingénieurs à organiser le câblage interne et les éléments de transmission mécanique au sein d'assemblages robotiques compacts.
Les mains robotiques doivent souvent effectuer des tâches impliquant une interaction physique, comme tenir des objets fragiles, manipuler des outils et maintenir un contact stable avec des surfaces irrégulières. Le contrôle de position à lui seul peut ne pas offrir une flexibilité suffisante pour ces opérations.
Le contrôle d'impédance permet à une articulation robotique de réguler sa réponse aux erreurs de position et aux forces externes. Le TS20 prend en charge un modèle de contrôle d'impédance intégré exprimé comme suit :
τ = Kp (θdes − θ) + Kd (ωdes − ω) + τdes
Où:
En ajustant la rigidité et l'amortissement, les ingénieurs peuvent configurer différentes caractéristiques de réponse mécanique pour différentes tâches.
Par exemple, un doigt robotique peut utiliser une réponse relativement souple lors du premier contact avec un objet et augmenter la rigidité lorsqu'une plus grande stabilité de position est requise. Le réglage de Kp sur zéro active le comportement de la source de couple, ce qui peut être utile pour les applications de doigts à contrôle de force.
Cette flexibilité fait du contrôle de l’impédance une capacité importante pour les mains robotiques avancées qui doivent équilibrer la précision des mouvements et l’interaction physique.
La combinaison de dimensions compactes, d'électronique intégrée et de contrôle flexible rend un module d'articulation de main agile utile dans plusieurs applications de mouvement de précision.
Chaque doigt robotique peut nécessiter plusieurs articulations contrôlées indépendamment. Les actionneurs compacts aident les concepteurs à répartir les unités d'entraînement requises dans toute la structure du doigt tout en conservant un poids et une enveloppe mécanique appropriés.
Les petits robots humanoïdes nécessitent des articulations légères et réactives pour prendre en charge les mouvements naturels et la manipulation d'objets. Les modules d'articulation intégrés peuvent simplifier la conception des mains et d'autres mécanismes articulés compacts.
Les préhenseurs industriels et de recherche doivent souvent manipuler des objets de dimensions et de propriétés de surface différentes. La rigidité réglable, le contrôle du couple et le retour de l'encodeur contribuent à prendre en charge des stratégies de préhension plus adaptables.
Les bras robotiques compacts utilisés dans les laboratoires, les environnements éducatifs et les centres de recherche bénéficient d'actionneurs intégrés qui réduisent la complexité du câblage et simplifient l'assemblage mécanique.
Dans les systèmes de positionnement spécialisés et les ensembles de micro-servos aérospatiaux, l'espace d'installation limité et les exigences de masse strictes rendent les composants de contrôle de mouvement compacts particulièrement précieux. L'adéquation réelle dépend des exigences de validation de l'application en matière d'environnement, de sécurité et de performances.
La sélection d'un module commun approprié nécessite une évaluation complète de la structure mécanique, des exigences de mouvement, de l'architecture de contrôle et de l'environnement d'exploitation.
Tenez compte des facteurs suivants avant de prendre une décision d’achat :
Le rapport de transmission est l'une des considérations les plus importantes lors du choix d'une configuration TS20.
Les deux configurations partagent les mêmes dimensions mécaniques et la même interface de montage, permettant aux ingénieurs de comparer leurs performances pendant le prototypage sans modifier la conception mécanique de base.
Une installation correcte est essentielle pour maintenir la précision mécanique et la fiabilité opérationnelle d'un module de joint de précision.
Lors de l'installation du SEA MOTION TS20, les ingénieurs doivent accorder une attention particulière aux détails suivants :
Le TS20 intègre également des fonctions de protection couvrant les surintensités, les surtensions, les sous-tensions, les surtensions transitoires, la surchauffe du FET, la surchauffe du moteur et les erreurs d'encodeur. Les ingénieurs doivent examiner les procédures de gestion des pannes et les limites de fonctionnement lors de la mise en service du système.
Pour le transport, les unités individuelles sont emballées dans des sacs antistatiques, rembourrées de mousse de protection et placées dans des boîtes séparées pour aider à protéger la bride de sortie et les connexions électriques.
R : Sa fonction principale est de fournir un mouvement de rotation contrôlé et un retour d’information pour les articulations des doigts robotiques. Il permet aux mains robotiques d'effectuer un positionnement précis, un mouvement coordonné des doigts et une interaction de force réglable avec les objets.
R : Un module commun intégré combine le moteur, le réducteur, le système d'encodeur et l'électronique d'entraînement en un seul ensemble. Cela réduit les exigences en matière de câblage et de composants externes tout en offrant une solution plus compacte pour les mécanismes robotiques à espace limité.
R : La principale différence réside dans le rapport de démultiplication. Le TS20-50 fournit un couple nominal de 0,7 N·m et une vitesse à vide maximale de 31,4 rad/s, tandis que le TS20-100 fournit un couple nominal de 1,5 N·m et une vitesse à vide maximale de 15,7 rad/s. Les deux modèles ont les mêmes dimensions et poids.
R : Non. Le TS20 intègre son variateur de commande orienté terrain dans le module commun. Il nécessite une alimentation 24 VDC et une connexion de communication RS485 pour fonctionner.
R : Le TS20 prend en charge la communication RS485 à 7,5 Mbps et utilise le protocole de mode d'impédance du MIT, version 3.4. Ses trames de commande et de réponse font 14 octets et intègrent la vérification CRC16-CCITT.
R : Oui. Sa structure compacte de Ø20 mm × 35 mm, son poids de 35 g et ses identifiants d'appareil configurables le rendent adapté à l'intégration dans des mains robotiques multi-doigts et des systèmes de préhension compacts.
R : Oui. Les câbles peuvent être terminés selon des longueurs spécifiées et des connecteurs peuvent être ajoutés au niveau du capuchon d'extrémité pour les besoins de production en volume.
R : Les informations sur le produit répertoriées spécifient une quantité minimale de commande de 5 pièces et un délai de livraison d'environ 4 semaines. Les acheteurs doivent confirmer le dernier calendrier de production et les conditions de livraison lorsqu’ils demandent un devis.
R : Le prix dépend du rapport de démultiplication sélectionné, des exigences de terminaison de câble et de la quantité commandée. Les acheteurs peuvent fournir leur configuration préférée et leur demande annuelle estimée à SEA MOTION pour un devis.
Les performances d’une main robotique moderne dépendent fortement de la qualité de ses systèmes d’actionnement et de rétroaction articulaires. Un bien conçuModule d'articulation de la main adroitedoit combiner des dimensions compactes, un couple suffisant, une détection précise, une communication réactive et un contrôle flexible pour répondre aux applications robotiques de plus en plus exigeantes.
La série SEA MOTION TS20 rassemble ces capacités grâce à son moteur intégré, son réducteur de précision, ses deux encodeurs 24 bits et son lecteur FOC intégré. Avec deux options de rapport de transmission, un jeu inférieur à 20 secondes d'arc, une sortie rétro-pilotable et une communication RS485 haute vitesse, il offre aux ingénieurs une solution de contrôle de mouvement pratique pour les mains adroites, les pinces à plusieurs doigts et autres mécanismes robotiques compacts.
À mesure que la technologie robotique continue de progresser, la sélection d'un module commun approprié restera une étape importante dans l'amélioration de la précision de la manipulation, de l'intégration mécanique et des performances globales du système.
Vous recherchez un module d'articulation de main agile et fiable pour votre prochain projet robotique ?MOUVEMENT DE LA MER propose des solutions de contrôle de mouvement intégrées et des modules communs TS20 configurables pour prendre en charge différentes exigences d'ingénierie et d'application. Que vous développiez une main robotique humanoïde, une pince de précision ou un bras robotique compact, notre équipe peut vous aider à évaluer les rapports de démultiplication, les exigences de couple, les dimensions de montage et la compatibilité de communication. Découvrez dès aujourd’hui les détails de notre module d’articulation de la main agile etContactez-nouspour discuter de vos exigences techniques, demander un échantillon ou obtenir un devis personnalisé.
-