

Résumé de l'article : A Moteur couple sans cadreest conçu pour les applications dans lesquelles les moteurs, boîtes de vitesses, courroies et accouplements conventionnels créent des limitations mécaniques indésirables. En séparant le rotor et le stator et en les intégrant directement dans la structure de la machine, cette architecture de moteur peut fournir une densité de couple élevée, un faible jeu mécanique, une installation compacte, une rotation fluide et un contrôle réactif. Cet article explique comment fonctionnent les moteurs couple sans cadre, pourquoi ils sont utiles dans les systèmes de mouvement exigeants, ce que les ingénieurs doivent prendre en compte lors de la sélection et de l'intégration, et comment SEA MOTION prend en charge des solutions personnalisées pour la robotique, les machines-outils, les équipements à semi-conducteurs, les systèmes médicaux et autres applications de précision.
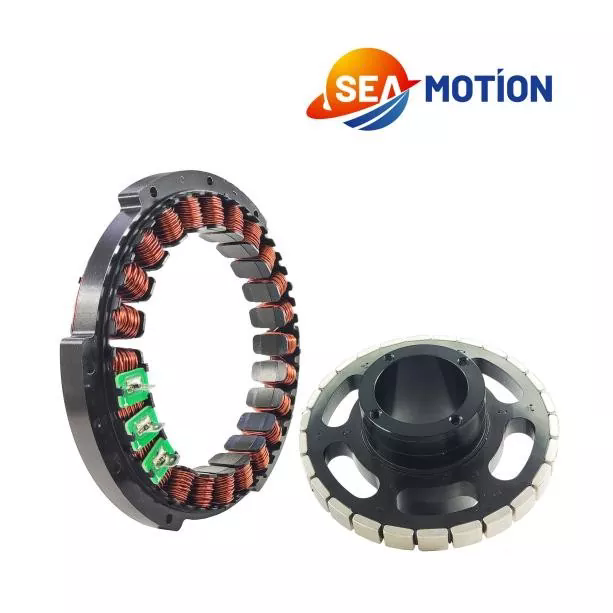
Un moteur couple sans cadre est un moteur synchrone à aimant permanent fourni sans boîtier de moteur conventionnel, sans roulements intégrés ni dispositif de rétroaction intégré. Au lieu de recevoir un moteur entièrement fermé, le constructeur de machines reçoit les principaux composants électromagnétiques (généralement un stator et un rotor) qui peuvent être incorporés directement dans la structure mécanique finale.
Cette configuration donne aux concepteurs une bien plus grande liberté sur l'architecture d'un système de mouvement. Le moteur peut être installé autour d'un joint rotatif, à l'intérieur d'un axe robotique, sous une table rotative ou autour d'un mécanisme de précision lorsque l'espace d'installation disponible est limité.
Contrairement à un moteur traditionnel qui transfère normalement la puissance via une boîte de vitesses, une courroie, une poulie, un accouplement ou tout autre composant de transmission, un moteur couple sans cadre peut entraîner la charge directement. La suppression de ces éléments mécaniques intermédiaires peut réduire la conformité mécanique, les pertes de transmission, le jeu, les vibrations et les exigences de maintenance.
Pour les équipements performants, l’objectif n’est pas simplement de produire un mouvement de rotation. Le véritable défi est de produire ce mouvement avec le couple, la vitesse, la rigidité, la répétabilité, la douceur et la réponse requis dans une enveloppe mécanique restreinte.
C'est là que l'architecture sans cadre devient particulièrement utile.
Le principe de fonctionnement est basé sur l'interaction électromagnétique entre le rotor à aimant permanent et les enroulements du stator sous tension.
Le stator contient les enroulements électriques qui génèrent un champ magnétique tournant lorsqu'un courant contrôlé est fourni. Le rotor contient des aimants permanents qui interagissent avec ce champ magnétique, produisant un couple de rotation.
Le rotor et le stator étant livrés sous forme de composants séparés, la structure environnante de la machine peut effectivement faire partie de l'ensemble moteur.
Un système typique contient :
Le résultat est un système de mouvement hautement intégré dans lequel le moteur n'est plus un ensemble mécanique indépendant. Au lieu de cela, il devient partie intégrante de la machine.
Cette approche est particulièrement utile lorsque les ingénieurs ont besoin d'un grand arbre creux, de dimensions axiales compactes, d'un grand diamètre de sortie ou d'une fonctionnalité d'entraînement direct.
Le principal avantage d’un moteur couple sans cadre est la flexibilité de conception. Cependant, plusieurs avantages supplémentaires peuvent rendre cette architecture attractive pour les machines de précision.
La densité de couple est particulièrement importante lorsque le moteur doit s'insérer dans une petite enveloppe mécanique. Un moteur sans cadre correctement sélectionné peut fournir un couple important sans nécessiter l'espace physique associé à un ensemble moteur et transmission conventionnel.
L'entraînement direct élimine de nombreux composants traditionnellement utilisés pour transférer la puissance de rotation. Il n'est pas nécessaire qu'une boîte de vitesses augmente simplement le couple ou réduise la vitesse lorsque le moteur peut être sélectionné et contrôlé pour le point de fonctionnement requis.
Cela peut simplifier l'architecture mécanique et réduire le nombre de composants pouvant introduire une erreur mécanique.
Les mécanismes d'engrenage peuvent introduire un jeu, en particulier lorsque les composants s'usent ou lorsque la transmission nécessite plusieurs étages. Une configuration à entraînement direct évite le jeu des dents d'engrenage comme source d'erreur de positionnement.
Pour des applications telles que les joints robotisés et les platines rotatives de précision, cela peut constituer un avantage majeur.
Le moteur ne nécessitant pas de boîtier traditionnel, les concepteurs peuvent intégrer l'ensemble électromagnétique dans l'espace structurel disponible. Ceci est utile lorsque les contraintes d’emballage sont sévères.
De faibles caractéristiques de cogging et des algorithmes de contrôle appropriés peuvent contribuer à une rotation fluide. Ceci est précieux pour les équipements où les vibrations, les ondulations de vitesse ou les perturbations du couple peuvent influencer la qualité du produit final.
Un moteur sans cadre n'oblige pas l'intégrateur à utiliser un dispositif de rétroaction spécifique. L'encodeur peut être sélectionné en fonction de la résolution, de la précision, des conditions environnementales, du protocole de communication et de l'architecture de la machine requis.
Cette flexibilité est utile pour les équipementiers qui développent différentes plates-formes de machines autour d'une famille de moteurs commune.
Les moteurs couple sans cadre sont particulièrement adaptés aux applications nécessitant un couple élevé, une construction compacte, un entraînement direct et un contrôle de rotation précis.
| Application | Pourquoi le design sans cadre est précieux | Priorité de conception typique |
|---|---|---|
| Articulations robotiques | Intégration compacte et transmission directe du couple | Densité de couple, rigidité, précision de position |
| Machines-outils | Entraînement rotatif direct avec erreur de transmission réduite | Précision, stabilité de vitesse, performances thermiques |
| Tables rotatives | Architectures de disques à grande ouverture et compactes | Couple, répétabilité, faux-rond |
| Équipement médical | Mouvement compact et contrôlé en douceur | Faibles vibrations, fiabilité, propreté |
| Équipement semi-conducteur | Haute précision dans un espace d'installation restreint | Stabilité de position, contrôle thermique, propreté |
| Automatisation de précision | Intégration mécanique flexible | Réponse dynamique et répétabilité |
En robotique, par exemple, le moteur peut être installé directement dans un joint et combiné avec les roulements, le boîtier, l'encodeur et les composants structurels du concepteur. Cela peut produire un joint plus compact que l’utilisation d’un moteur entièrement logé.
Dans les équipements rotatifs de précision, l’entraînement direct peut également réduire le nombre d’interfaces mécaniques entre le moteur et la charge de travail.
La sélection du moteur doit commencer par les exigences de charge réelles plutôt que par le seul couple nominal du moteur. Un moteur qui semble approprié en fonction du couple maximal peut fonctionner mal si la charge thermique continue, les exigences d'accélération ou la précision du retour d'information sont négligées.
Les ingénieurs doivent évaluer les paramètres suivants.
Il est également important de faire la distinction entre les capacités théoriques d'un moteur et ses performances à l'intérieur de la machine finie. Le frottement des roulements, la rigidité structurelle, la dissipation thermique, l'installation du codeur, l'équilibrage du rotor et le réglage de l'entraînement peuvent tous influencer le résultat final.
La chaleur est l’une des considérations techniques les plus importantes lors de la conception d’un système de mouvement à entraînement direct.
La résistance électrique dans les enroulements du stator génère de la chaleur pendant le fonctionnement. À mesure que la température du bobinage augmente, la résistance électrique augmente également, ce qui peut affecter l'efficacité et le couple continu disponible.
Pour les applications nécessitant un couple élevé et soutenu, les ingénieurs envisagent généralement un refroidissement liquide actif intégré à la structure du stator. Le refroidissement par eau ou eau-glycol peut fournir un chemin contrôlé pour évacuer la chaleur de l'ensemble moteur.
Pour les applications à faible consommation, la convection naturelle ou le refroidissement par air pulsé peuvent suffire en fonction de la taille du moteur, des conditions d'installation, de la température ambiante et du cycle de service.
Une conception thermique pratique doit prendre en compte :
La détection de la température doit également être intégrée à la stratégie de contrôle. Si la température de l'enroulement approche de sa limite admissible, le variateur peut réduire la demande de courant ou de couple pour protéger le moteur.
Pour les équipements de semi-conducteurs, de laboratoire, médicaux ou de salle blanche, la conception du refroidissement peut nécessiter une attention supplémentaire car la solution de refroidissement ne doit pas introduire de contamination ou de particules indésirables dans l'environnement d'exploitation.
Un moteur couple sans cadre n'inclut normalement pas d'encodeur intégré. Cela donne aux concepteurs de machines la liberté de sélectionner une technologie de rétroaction adaptée au système final.
Les technologies de rétroaction possibles incluent les systèmes de codeurs optiques, magnétiques, inductifs et absolus. Le choix correct dépend de la résolution de position requise, des conditions environnementales, du protocole de communication, de la vitesse, du coût et de la disposition mécanique.
Le retour haute résolution est particulièrement important lorsque l’application nécessite un mouvement extrêmement fluide ou un positionnement angulaire précis.
Le codeur ne doit pas être traité comme un composant indépendant. Le moteur, l'encodeur, l'entraînement, le système de roulements et la structure de la machine doivent fonctionner comme un seul système de contrôle.
Par exemple, un codeur peut fournir une excellente résolution nominale mais néanmoins produire des performances système insatisfaisantes si son montage mécanique introduit une excentricité ou un faux-rond. De même, un moteur haute performance peut ne pas délivrer son potentiel si les paramètres du servo sont mal réglés.
Par conséquent, l’intégration du feedback doit être prise en compte lors de la phase de conception mécanique plutôt qu’ajoutée après la sélection du moteur.
La construction sans cadre crée une liberté de conception, mais elle transfère également davantage de responsabilités au constructeur de machines. La structure mécanique environnante devient une partie importante du système moteur.
Plusieurs domaines méritent une attention particulière.
Le rotor et le stator doivent maintenir l'entrefer requis tout au long du fonctionnement. Une excentricité excessive peut affecter les performances électromagnétiques et augmenter les vibrations ou les risques mécaniques.
Une structure de montage flexible peut compromettre les avantages d'un moteur haute performance. La déformation structurelle sous charge peut devenir une source d'erreur de positionnement même lorsque le moteur lui-même présente d'excellentes caractéristiques électromagnétiques.
Étant donné que le moteur sans cadre n'inclut normalement pas de roulements, le concepteur de la machine doit sélectionner les roulements en fonction des exigences de charge radiale, de charge axiale, de vitesse, de rigidité, de durée de vie et de précision.
Les applications à grande vitesse nécessitent une attention particulière à l'équilibre du rotor. Un déséquilibre mécanique peut générer des vibrations et réduire la qualité du contrôle des mouvements.
Pour les systèmes à axes creux, le diamètre intérieur disponible peut fournir un chemin pratique pour les câbles, les conduites pneumatiques, les composants optiques ou d'autres éléments de machine. Le mouvement du câble doit néanmoins être soigneusement évalué pour éviter toute interférence avec les composants en rotation.
MOUVEMENT DE LA MERfournit des solutions de moteurs couples sans cadre pour les applications de contrôle de mouvement haut de gamme où les moteurs à boîtier standard peuvent ne pas offrir une flexibilité d'intégration suffisante.
Selon ses informations sur le produit, l'approche du moteur sans cadre de SEA MOTION est destinée aux industries telles que la robotique, les machines-outils, les équipements semi-conducteurs, les équipements médicaux, les universités, les instituts de recherche et la fabrication de pointe. La société prend en charge à la fois les produits standard et la personnalisation spécifique à une application.
La personnalisation peut être importante lorsqu'un moteur standard ne correspond pas à l'enveloppe mécanique disponible. En fonction des exigences de l'application, les modifications peuvent impliquer les dimensions axiales, le diamètre intérieur, la disposition des enroulements, les exigences de tension et les configurations liées au retour.
Pour les projets OEM, ce support technique peut réduire l’écart entre la sélection des composants et l’intégration finale de la machine. Au lieu de sélectionner un moteur uniquement sur la base d'un numéro de catalogue, les ingénieurs peuvent évaluer le moteur dans le cadre de l'architecture de mouvement complète.
MOUVEMENT DE LA MER décrit également les procédures de test couvrant les caractéristiques électriques et les performances du rotor, avec des contrôles de fabrication appliqués aux paramètres importants du moteur. Son support de documentation comprend des dessins techniques, des fichiers 3D, des informations d'intégration et des matériaux liés au variateur.
Ce type de support technique est particulièrement précieux pour les constructeurs OEM qui doivent passer du développement de prototypes à une production reproductible sans reconcevoir le système de mouvement complet.
| Facteur | Moteur couple sans cadre | Moteur à boîtier conventionnel |
|---|---|---|
| Intégration mécanique | Hautement personnalisable | Généralement basé sur des dimensions de boîtier fixes |
| Transmission | Bien adapté à la transmission directe | Peut nécessiter un accouplement, une courroie ou une boîte de vitesses |
| Contrecoup | Peut minimiser le jeu lié à la transmission | Peut dépendre des composants de la transmission |
| Retour | Sélection flexible du codeur | Souvent prédéterminé ou intégré |
| Logement | Fourni par le concepteur de la machine | Intégré par le constructeur du moteur |
| Personnalisation | Haut | Généralement plus limité |
| Installation | Nécessite une plus grande responsabilité d’ingénierie | Généralement plus simple |
| Utilisation idéale | Machines compactes, performantes et intégrées | Applications de moteurs à usage général |
La comparaison ne signifie pas que les moteurs sans cadre sont automatiquement meilleurs pour chaque machine. Un moteur logé conventionnel peut constituer le choix le plus pratique lorsqu'une installation rapide, un montage standardisé ou un entretien simple sont l'objectif principal.
L'architecture sans cadre devient particulièrement intéressante lorsque le conditionnement, l'entraînement direct, la densité de couple, la précision et l'intégration au niveau du système sont plus importants que l'installation plug-and-play.
Avant d'approuver la production d'un moteur couple sans cadre, les ingénieurs doivent examiner l'ensemble du système plutôt que d'évaluer le moteur isolément.
Cette liste de contrôle permet d'éviter un problème d'ingénierie courant : la sélection d'un moteur qui répond aux exigences de couple nominal mais ne répond pas aux exigences réelles mécaniques, thermiques ou de contrôle de la machine finie.
Un servomoteur standard se présente normalement sous la forme d'un ensemble mécanique complet avec un boîtier, des roulements et souvent un dispositif de rétroaction intégré. Un moteur couple sans cadre fournit des composants de rotor et de stator séparés afin que le constructeur de la machine puisse concevoir le boîtier environnant, la disposition des roulements et le système de rétroaction.
La plupart des applications de précision nécessitent un retour d'information pour le contrôle en boucle fermée, bien que le capteur exact dépende de l'application. Étant donné que l'encodeur n'est pas intrinsèquement fixé au boîtier moteur, les ingénieurs peuvent sélectionner le retour en fonction des exigences de précision, de résolution, d'environnement et de communication.
Oui. L'entraînement direct est l'une des principales raisons pour lesquelles les ingénieurs choisissent cette architecture. Le moteur peut être intégré directement à la charge rotative, évitant ainsi les composants de transmission mécanique tels que les boîtes de vitesses, les courroies et les accouplements lorsque l'application le permet.
Le refroidissement est critique lorsque le moteur fonctionne en continu à un couple élevé. La solution requise dépend du cycle de service, des dimensions du moteur, des conditions ambiantes, de la structure d'installation et de la température admissible du bobinage. Le refroidissement liquide est souvent envisagé pour les applications exigeantes à service continu.
Oui. SEA MOTION décrit la prise en charge des configurations de moteur personnalisées, y compris les changements dimensionnels, les adaptations d'enroulement, les modifications du diamètre intérieur et l'intégration liée au feedback pour les applications OEM.
Ils conviennent bien à de nombreuses conceptions de joints robotiques car le rotor et le stator peuvent être incorporés directement dans la structure du joint. Cela peut contribuer à réduire la taille du boîtier tout en offrant une transmission directe du couple et une intégration flexible du codeur.
Les ingénieurs doivent prendre en compte l'évacuation de la chaleur, les matériaux des roulements, la lubrification, le routage des câbles, la propreté des surfaces, la génération de particules et la compatibilité de l'ensemble complet avec l'environnement de la salle blanche. Les systèmes de refroidissement doivent également être conçus pour éviter l’introduction de particules indésirables ou de contaminations.
Dans les applications appropriées, oui. Un moteur sans cadre à entraînement direct peut éliminer la boîte de vitesses et les composants de transmission associés. Cependant, le moteur doit fournir un couple continu et maximal suffisant à la vitesse requise, et la structure de la machine et les roulements doivent être conçus pour supporter la charge résultante.
Un moteur couple sans cadre offre une manière différente d’aborder la conception du système de mouvement. Plutôt que de traiter le moteur comme un composant autonome, cela permet au moteur de devenir partie intégrante de l'architecture mécanique de la machine.
En combinant un rotor et un stator séparés avec un système de roulements, un codeur, un entraînement, une solution de refroidissement et une conception structurelle appropriés, les ingénieurs peuvent créer des systèmes compacts à entraînement direct avec une densité de couple élevée, un faible jeu lié à la transmission, un mouvement fluide et de solides performances de contrôle.
La considération la plus importante est l’ingénierie au niveau du système. Le couple, la vitesse, l'inertie, le comportement thermique, la résolution du feedback, la rigidité mécanique, l'alignement, les performances des roulements et la compatibilité des entraînements doivent tous être évalués ensemble.
Pour les équipementiers et les fabricants d'équipements développant des joints robotiques, des platines rotatives de précision, des machines-outils, des équipements semi-conducteurs, des dispositifs médicaux et des systèmes d'automatisation avancés, la bonne architecture de moteur peut avoir un effet significatif sur la taille, les performances, la fiabilité et la maintenabilité à long terme de la machine finale.
MOUVEMENT DE LA MERfournit des solutions de moteurs couples sans cadre avec une personnalisation et un support technique pour les applications exigeantes de contrôle de mouvement. Si vous développez une nouvelle plateforme de mouvement de précision ou si vous avez besoin d'un moteur adapté à une enveloppe mécanique spécifique,Contactez-nouspour discuter de vos exigences en matière de couple, de vitesse, de dimensions, de retour d'information, de refroidissement et d'intégration.


