Jingyuefournit des solutions avancées de contrôle de mouvement pour les applications d'automatisation exigeantes. LeCodeur photoélectrique multi-tours absolucombine un retour optique haute résolution, une mesure de position multi-tours et une conception compacte pour aider les ingénieurs à obtenir un positionnement rotatif précis dans les équipements à espace limité.
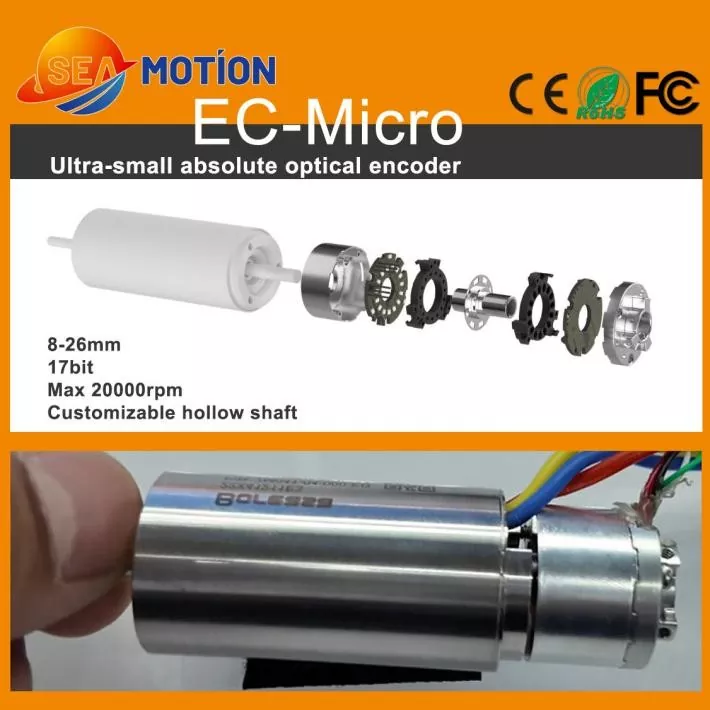
Un codeur photoélectrique multitours absolu est un dispositif de rétroaction de précision qui mesure à la fois la position angulaire sur un seul tour et le nombre de tours effectués par un arbre rotatif. En combinant la détection optique avec le codage de position absolue, il prend en charge une surveillance précise des mouvements dans les servomoteurs miniatures, les mains robotiques et les systèmes d'automatisation avancés. La série EC-Micro associée à la chaîne d'approvisionnement de contrôle de mouvement de Jingyue offre une plage de diamètres extérieurs de 8 à 26 mm, une résolution de 17 bits, une communication RS485 et une vitesse maximale autorisée de 20 000 tr/min. Cet article explique ses principes de fonctionnement, ses spécifications techniques, ses avantages d'application et ses considérations de sélection pour aider les ingénieurs à identifier un codeur adapté à leurs besoins en matière de contrôle de mouvement.
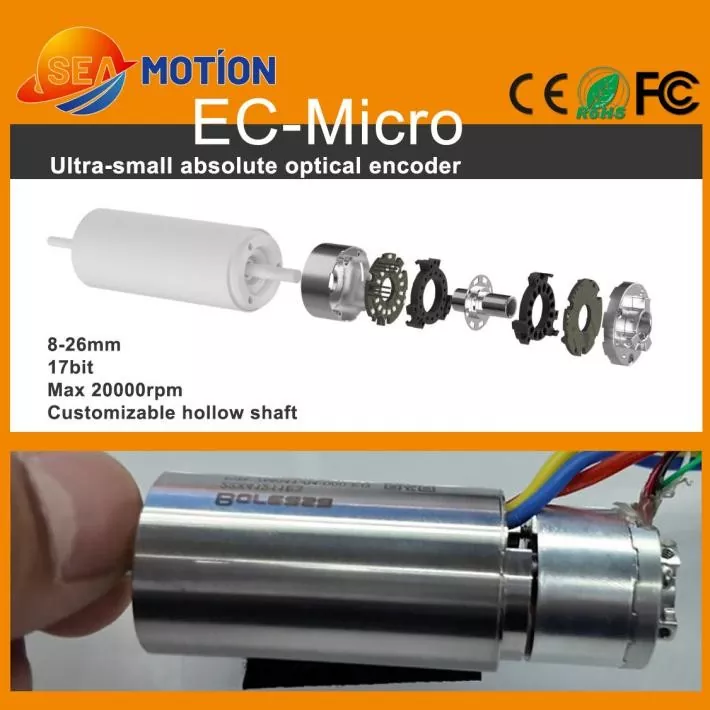
Table des matières
- Qu'est-ce qu'un codeur photoélectrique multitours absolu ?
- Comment fonctionne l'encodeur ?
- Spécifications techniques clés
- Principaux avantages du contrôle de mouvement de précision
- Applications industrielles et cas d'utilisation
- Comment sélectionner le bon encodeur
- Considérations sur l'installation et l'intégration
- Foire aux questions
- Conclusion : trouvez la bonne solution de retour de mouvement
Qu'est-ce qu'un codeur photoélectrique multitours absolu ?
Un codeur photoélectrique multitours absolu est un capteur de position optique conçu pour mesurer la rotation de l'arbre sur plusieurs tours. Contrairement à un codeur incrémental, qui signale principalement les changements de position par le biais d'impulsions, un codeur absolu attribue une valeur de position numérique à un emplacement angulaire spécifique. Un modèle multitours représente également le nombre de rotations effectuées dans sa plage de mesure prise en charge.
Cette combinaison rend l'encodeur particulièrement utile lorsqu'une machine doit identifier sa position avec précision sans se fier uniquement au comptage des mouvements à partir d'un point de référence. Le contrôleur peut utiliser la position signalée pour prendre en charge le positionnement, la synchronisation et le contrôle de mouvement en boucle fermée.
La série EC-Micro est conçue pour les installations compactes où les dispositifs de retour conventionnels peuvent occuper trop de place. Son petit facteur de forme et sa structure à arbre creux personnalisable aident les ingénieurs à intégrer le retour de position dans des moteurs miniatures et des assemblages mécaniques densément disposés.
Pour plus d’informations sur le produit, visitez la page produit du codeur photoélectrique multitours absolu.
Comment fonctionne l'encodeur ?
Un codeur photoélectrique utilise des composants optiques pour détecter les changements dans la position relative d'un disque codé ou d'un motif optique. Lorsque l'arbre tourne, le système de détection optique lit le motif et convertit les informations détectées en signaux électriques. L'électronique de traitement interne produit ensuite des données de position numériques pour le contrôleur connecté.
Dans un codeur absolu multitours, les informations reportées comprennent deux éléments importants :
- Position monotour :Identifie l'emplacement angulaire de l'arbre en un tour complet.
- Position multitours :Représente le nombre de tours accumulés dans la plage de mesure spécifiée du codeur.
Ces valeurs permettent au contrôleur de mouvement d'interpréter la position de l'arbre sur une plage de fonctionnement plus large. La méthode exacte utilisée pour conserver ou récupérer les informations de virage dépend de l'architecture interne du codeur et de la conception du produit. Les ingénieurs doivent confirmer le comportement spécifié après une coupure de courant plutôt que de supposer que chaque codeur multitours fonctionne de manière identique.
La détection optique peut également offrir des avantages dans les environnements où les interférences magnétiques affectent d'autres technologies de détection. Cependant, les performances globales dépendent toujours de la qualité de l'installation, de la gestion du bruit électrique, de l'alignement mécanique et des conditions de fonctionnement spécifiées du codeur.
Principales spécifications techniques de la série EC-Micro
L'évaluation des paramètres techniques avant l'achat aide les ingénieurs à vérifier la compatibilité mécanique, les exigences de communication et les performances de positionnement attendues. Les spécifications suivantes sont publiées pour le codeur photoélectrique multitours absolu miniature EC-Micro.
| Paramètre | Spécification | Considération technique |
|---|---|---|
| Diamètre extérieur | 8 à 26 mm | Prend en charge les configurations d'équipement compactes |
| Cotes de référence | Ø19 mm × 14,5 mm | Confirmez la configuration sélectionnée |
| Résolution | 17 bits | Fournit une quantification de position fine |
| Interface de sortie | RS485 | Vérifier la compatibilité du protocole et du contrôleur |
| Débit en bauds | 2,5 Mbit/s | Confirmer les paramètres de communication pris en charge |
| Plage multitours | 24 bits à une résolution de 17 bits ; 16 bits à une résolution de 23 bits | Confirmez la configuration requise |
| Vitesse maximale autorisée | 20 000 tr/min | Respecter les limites mécaniques et électriques |
| Tension d'alimentation | 5 V CC ±5 % | Fournir une alimentation compatible |
| Matériau du boîtier | Aluminium | Tenir compte des conditions de montage et thermiques |
| Indice de protection | IP40 après installation | Évaluer l’exposition à la poussière et à l’humidité |
| Température de fonctionnement | -20°C à +85°C | Vérifier l'environnement réel de l'équipement |
| Connexion électrique | Interface de soudure PCB à 5 broches | Planifier la disposition du PCB et le processus de câblage |
Remarque importante sur les spécifications :Les informations produit publiées répertorient différentes plages multitours pour différentes configurations de résolution. Confirmez le modèle requis, les détails de communication, les dimensions mécaniques et les spécifications de précision applicables avec le fournisseur avant de finaliser une conception.
Principaux avantages du contrôle de mouvement de précision
1. Conception compacte pour les équipements restreints en espace
La miniaturisation est un défi majeur dans la robotique moderne et les machines de précision. La série EC-Micro propose des diamètres extérieurs de 8 mm à 26 mm, aidant les concepteurs à intégrer le retour de position dans les ensembles moteurs compacts. Sa structure creuse peut également supporter une intégration mécanique où un puits ou un passage central doit rester disponible, sous réserve de la configuration choisie.
2. Retour de position haute résolution
La résolution répertoriée de 17 bits prend en charge une représentation fine de la position angulaire. Une résolution plus élevée peut aider un contrôleur à identifier des changements de position plus petits, mais elle ne garantit pas automatiquement une précision équivalente du système. La précision du codeur, la répétabilité, l'accouplement d'arbre, le jeu mécanique et les performances de la boucle de contrôle doivent également être pris en compte.
3. Mesure de position multi-tours
Le retour à un tour identifie la position angulaire au cours d'un tour, tandis que le retour à plusieurs tours étend la mesure de position sur plusieurs rotations. Ceci est utile dans les mécanismes où le mouvement de l'arbre se poursuit sur plusieurs tours et où le contrôleur a besoin d'informations à la fois angulaires et de rotation.
4. Fonctionnement à grande vitesse
Avec une vitesse maximale autorisée publiée de 20 000 tr/min, l'encodeur est destiné aux applications nécessitant un retour rotatif à grande vitesse. La limite de fonctionnement réelle doit également tenir compte du moteur, de l'accouplement, de la disposition de montage, du cycle de communication et de la capacité du contrôleur à traiter les données de position.
5. Détection optique pour la gestion des interférences
La détection photoélectrique repose sur la détection optique plutôt que sur la mesure du champ magnétique. Cela peut être avantageux dans les systèmes où les interférences magnétiques constituent un problème. Néanmoins, les codeurs optiques nécessitent toujours un blindage électrique, une mise à la terre, une protection mécanique et des pratiques d'installation appropriées.
Applications industrielles et cas d'utilisation
La combinaison de dimensions miniatures et d'un retour multitours absolu rend ce codeur pertinent pour plusieurs applications avancées de contrôle de mouvement.
Moteurs sans noyau et systèmes servo miniatures
Les moteurs sans noyau sont utilisés dans des applications qui privilégient une faible inertie, une construction compacte et un mouvement réactif. Un codeur miniature peut fournir un retour de position de l'arbre tout en préservant un espace d'installation précieux. Les ingénieurs doivent faire correspondre l'interface de l'arbre du codeur, la vitesse nominale et les exigences de communication à l'ensemble moteur.
Mains adroites robotiques
Les mains robotiques contiennent plusieurs articulations compactes qui doivent coordonner les mouvements des doigts et répondre aux commandes changeantes. Le retour de position absolue peut aider le contrôleur à déterminer la position de l'articulation et à améliorer la répétabilité des mouvements. Le résultat final dépend de l’architecture complète de détection, mécanique et de contrôle.
Modules ZR et mécanismes de mouvement compacts
Les modules ZR et autres mécanismes de précision intègrent souvent des mouvements rotatifs et linéaires dans un espace d'installation limité. Un encodeur compact peut prendre en charge le retour de rotation dans l'ensemble moteur ou transmission, aidant ainsi le système de contrôle à coordonner le mouvement en fonction des exigences de fonctionnement de la machine.
Autres applications potentielles
- Équipement d'automatisation industrielle miniature.
- Mécanismes de positionnement de précision.
- Articulations et actionneurs robotiques compacts.
- Petits ensembles de servomoteurs à courant continu.
- Équipement spécialisé nécessitant un retour rotatif multi-tours.
Pour une vue plus large des technologies de retour disponibles, les ingénieurs peuvent également explorer la catégorie de produits des codeurs photoélectriques.
Comment sélectionner le bon encodeur
Le choix d'un encodeur nécessite plus que de comparer la résolution ou la vitesse maximale. Un processus de sélection fiable commence par la conception mécanique et les exigences fonctionnelles du système de contrôle.
- Définir la plage de mesure.Déterminez la résolution angulaire requise par tour et le nombre total de tours qui doivent être mesurés.
- Confirmez les exigences de précision.Faites la distinction entre la résolution, la précision absolue, la répétabilité et l'erreur de position admissible.
- Vérifiez les dimensions mécaniques.Vérifiez le diamètre extérieur, la hauteur totale, le diamètre de l'arbre, les dimensions de l'alésage creux, les vis de montage et le déplacement autorisé de l'arbre.
- Vérifiez la compatibilité des communications.Confirmez l'interface RS485, le protocole de communication pris en charge, la vitesse de transmission, le format des données et la configuration du contrôleur.
- Évaluer les besoins électriques.Vérifiez la tension d'alimentation, la consommation de courant, la conception des connecteurs, l'empreinte du PCB et les conditions de bruit électrique.
- Revoir les conditions de fonctionnement.Adaptez la température de fonctionnement, l’indice de protection, la vitesse de rotation et l’environnement d’installation à l’application.
- Confirmez le comportement en cas de perte de puissance.Déterminez comment le modèle sélectionné gère les informations multitours lors d'une coupure de courant et d'un redémarrage.
Lorsque l'application nécessite une technologie de mesure différente, comparez la conception avec un codeur photoélectrique absolu monotour ou un codeur inductif absolu. Ces alternatives répondent à différentes exigences de rétroaction et doivent être évaluées par rapport à la conception réelle du système.
Considérations sur l'installation et l'intégration
Même un encodeur haute résolution ne peut pas compenser une mauvaise installation mécanique ou un contrôleur incompatible. Un processus d'intégration structuré permet de protéger le capteur et d'améliorer la cohérence du retour de mouvement.
- Alignement mécanique :Maintenez l'arbre de l'encodeur et l'arbre du moteur correctement alignés et dans les limites de déplacement radial et axial spécifiées.
- Montage sécurisé :Utilisez la méthode de montage recommandée et évitez toute force excessive sur le boîtier ou la connexion du PCB.
- Qualité de l'alimentation :Maintenez la tension d'alimentation spécifiée et utilisez des pratiques de mise à la terre et de contrôle du bruit appropriées.
- Tests de communication :Vérifiez le format des données, la vitesse de transmission, le délai de réponse et la gestion des erreurs côté contrôleur.
- Validation du poste :Comparez la position signalée avec une référence appropriée lors de la mise en service et dans des conditions de fonctionnement représentatives.
- Protection de l'environnement :Tenez compte de l'indice de protection IP40 publié et fournissez une protection supplémentaire du boîtier si l'application l'exige.
Pour une nouvelle conception, les tests doivent couvrir le démarrage, le fonctionnement normal, les changements de direction, la vitesse maximale attendue et la récupération après une coupure de courant. Ces contrôles permettent d'identifier les problèmes d'intégration avant que l'équipement n'entre en production.
Foire aux questions
1. Quelle est la principale différence entre un codeur absolu multitours et un codeur incrémental ?
Un codeur absolu multitours signale une position codée qui inclut des informations de position angulaire et de virage dans sa plage spécifiée. Un codeur incrémental signale les mouvements à travers les changements de signal et nécessite généralement une référence ou une stratégie de comptage fiable pour établir la position absolue. Le choix le plus approprié dépend du comportement de démarrage de l'application, des exigences de positionnement et de la conception du contrôleur.
2. Quelle résolution le codeur photoélectrique multitours absolu EC-Micro prend-il en charge ?
Les spécifications EC-Micro publiées incluent une configuration de résolution de 17 bits. Les informations sur le produit répertorient également une configuration 23 bits associée à une plage multitours différente. Confirmez le modèle et la configuration précis avant l'achat, et n'oubliez pas que la résolution n'est pas la même chose que la précision absolue.
3. Cet encodeur peut-il fonctionner à des vitesses de rotation élevées ?
La vitesse maximale autorisée publiée est de 20 000 tr/min. Les performances de fonctionnement réelles dépendent de l'assemblage mécanique, des tolérances de montage, de l'interface électrique et du contrôleur. Les ingénieurs doivent valider le système complet dans les conditions de fonctionnement prévues.
4. Quelles applications bénéficient le plus d'un codeur photoélectrique multitours miniature ?
Les applications typiques incluent les moteurs sans noyau, les mains robotiques agiles, les modules ZR, les systèmes d'asservissement miniatures et les équipements d'automatisation compacts. Ces systèmes peuvent être utiles lorsque l'espace d'installation est limité, mais un retour précis de la position de rotation reste essentiel.
5. Que doivent confirmer les acheteurs avant de commander ?
Les acheteurs doivent confirmer la résolution, la plage multitours, le protocole de communication, les dimensions, la compatibilité des arbres, la vitesse de fonctionnement, la tension d'alimentation, l'indice de protection, la température de fonctionnement et le comportement en cas de perte de puissance. La fourniture du modèle de moteur, du schéma d'installation et des spécifications du contrôleur peut aider le fournisseur à recommander une configuration compatible.
Conclusion : trouvez la bonne solution de retour de mouvement
Un codeur photoélectrique multitours absolu peut prendre en charge un retour rotatif précis dans des systèmes de contrôle de mouvement compacts et hautes performances. Sa combinaison de détection optique, de mesure multitours, de sortie haute résolution et de construction miniature en fait une option pertinente pour la robotique, les moteurs sans noyau et les équipements d'automatisation à espace limité. Toutefois, une mise en œuvre réussie dépend de la sélection de la configuration correcte et de la validation de l’ensemble du système mécanique et électrique.
Les solutions de contrôle de mouvement de Jingyue sont conçues pour répondre aux exigences d'intégration exigeantes dans les applications d'automatisation avancées. Si vous évaluez un encodeur miniature pour un nouveau projet ou mettez à niveau un système de contrôle de mouvement existant, examinez les spécifications du produit etContactez-nouspour discuter de votre résolution, des dimensions de l'arbre, de l'interface de communication et des exigences de personnalisation. Partagez les détails de votre application pour vous aider à identifier une solution d'encodeur adaptée à votre équipement.