Résumé de l'article : A module d'articulation planétaireest une solution intégrée de contrôle de mouvement conçue pour fournir un couple, un mouvement contrôlé et un positionnement fiable dans les systèmes robotiques. Alors que les robots intelligents sont de plus en plus utilisés dans l’automatisation industrielle, la robotique humanoïde et les équipements mobiles, il est essentiel de sélectionner la bonne architecture commune pour équilibrer les performances, les coûts et la complexité de l’intégration.MOUVEMENT DE LA MERdéveloppe des modules de joint planétaire qui combinent un moteur couple sans cadre, un réducteur planétaire, un double retour d'encodeur magnétique et un pilote dédié. Cet article explore leurs principes de fonctionnement, leurs spécifications clés, leurs scénarios d'application et leurs considérations pratiques de sélection pour les ingénieurs et les fabricants d'équipements industriels.
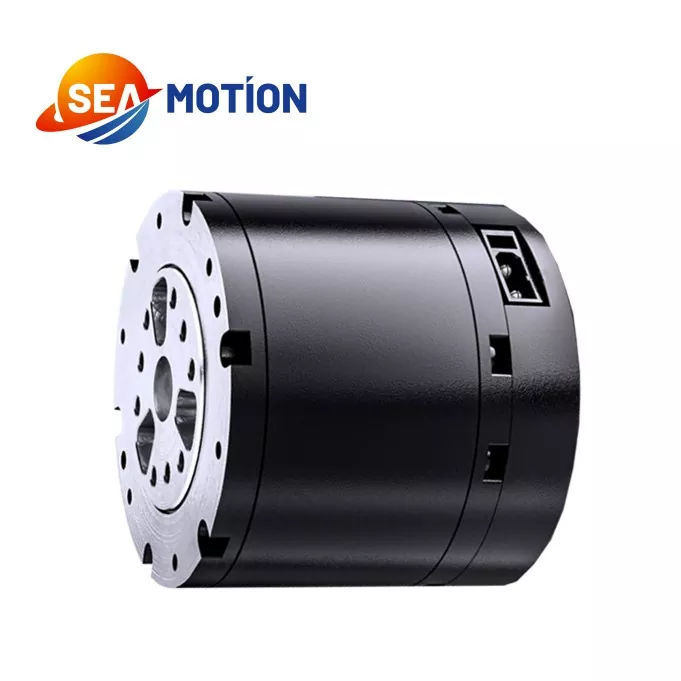
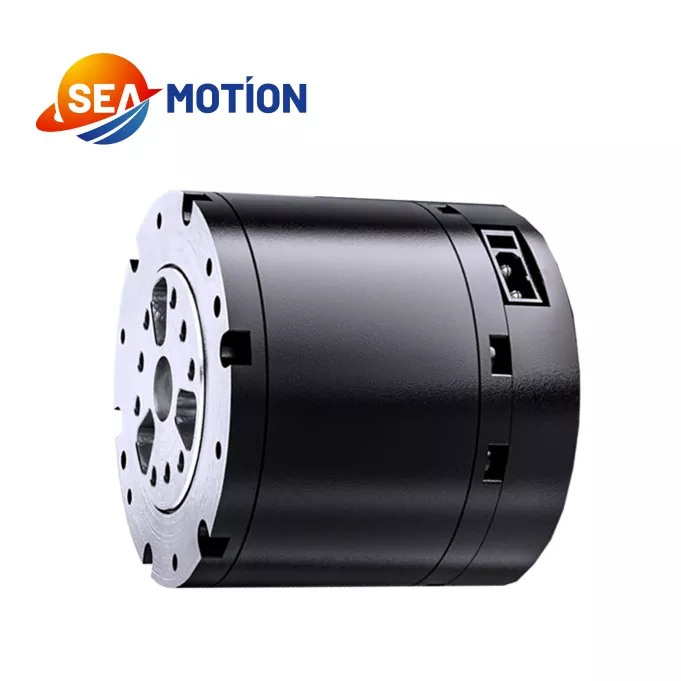
Un module d'articulation planétaire est un ensemble électromécanique intégré qui génère et contrôle un mouvement de rotation autour d'une articulation robotique. Plutôt que de demander aux ingénieurs de rechercher et d'assembler chaque composant de mouvement de manière indépendante, un module intégré combine plusieurs éléments essentiels dans une unité coordonnée.
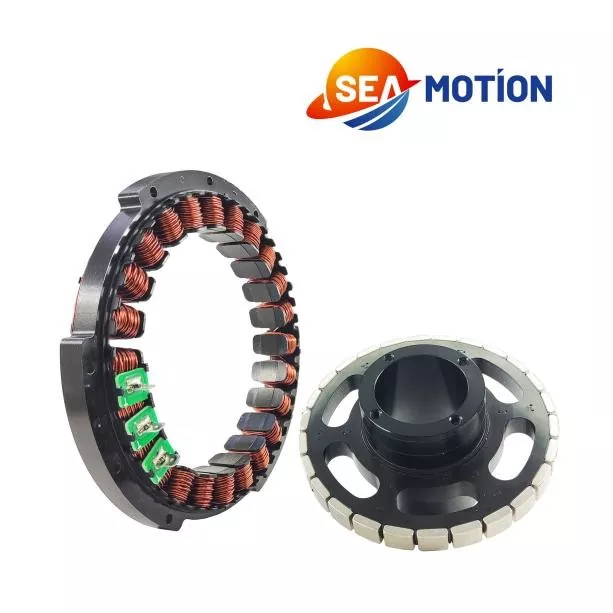
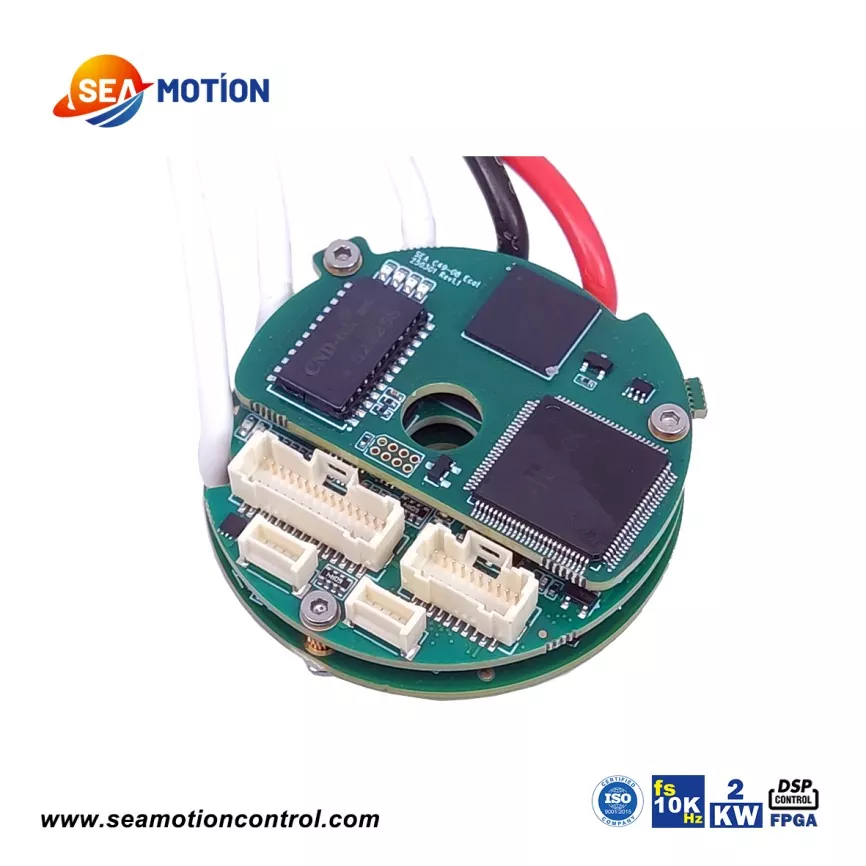
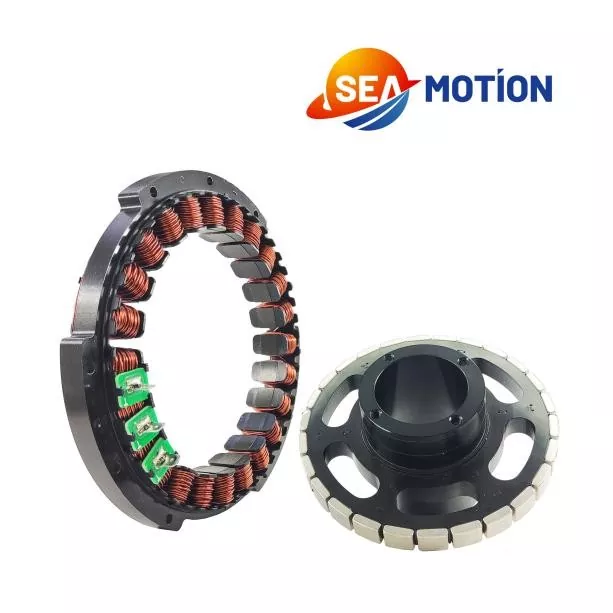
Une configuration typique comprend un moteur couple sans cadre, un réducteur planétaire, un système de retour d'encodeur et un pilote de moteur dédié. Ensemble, ces composants convertissent l'énergie électrique en mouvement mécanique contrôlé tout en prenant en charge la transmission du couple et la surveillance de la position.
MOUVEMENT DE LA MER fournit un module de joint planétaire conçu pour le contrôle de précision robotique industriel. Son architecture de réduction planétaire met l'accent sur la simplicité structurelle et la rentabilité, ce qui en fait une option potentielle pour les développeurs d'équipements qui ont besoin d'un actionnement conjoint fiable sans intégration mécanique inutilement compliquée.
L'adéquation de tout module dépend en fin de compte de ses conditions de fonctionnement nominales, de ses interfaces mécaniques, des exigences de contrôle et des exigences de l'application cible.
Les performances d'une articulation robotique dépendent du fonctionnement coordonné de sa transmission mécanique, de son moteur, de ses dispositifs de rétroaction et de son électronique de commande. Chaque composant contribue au processus global de contrôle de mouvement.
Le moteur génère une force de rotation lorsqu’il est alimenté en énergie électrique. Une conception sans cadre peut aider les fabricants d'équipements à intégrer le moteur dans un ensemble mécanique compact, à condition que le boîtier environnant, la structure de montage et la gestion thermique soient conçus de manière appropriée.
Le réducteur planétaire utilise un engrenage solaire central, des engrenages planétaires environnants et une couronne dentée pour transmettre le mouvement. En fonction de sa configuration et de son rapport de réduction, la boîte de vitesses réduit la vitesse de sortie tout en augmentant le couple de sortie disponible. Cela rend la transmission planétaire utile pour les articulations robotiques qui nécessitent un mouvement contrôlé et une densité de couple pratique.
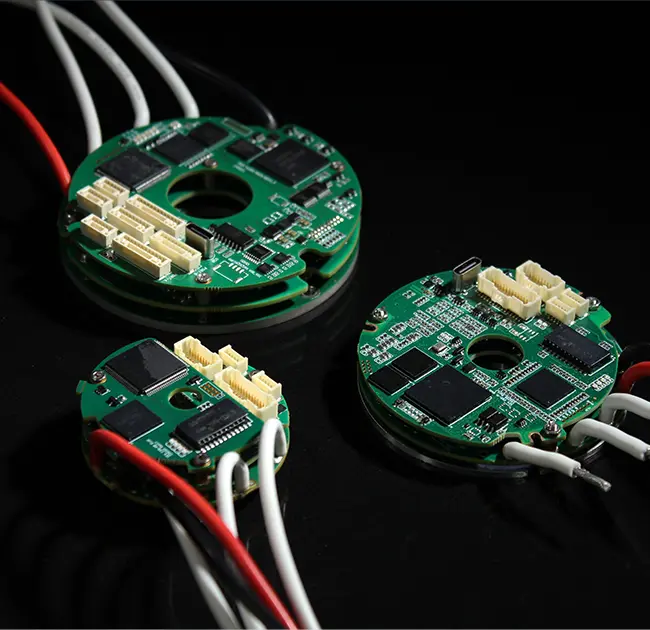
Les encodeurs fournissent un retour d'information lié au mouvement au système de contrôle. La configuration spécifiée de SEA MOTION intègre deux encodeurs magnétiques, prenant en charge la détection de mouvement au sein de l'ensemble intégré. Les fonctions de retour d'information précises et l'architecture de contrôle doivent être confirmées par rapport à la documentation technique du modèle sélectionné.
Le conducteur gère le fonctionnement du moteur en fonction des commandes de contrôle et des retours disponibles. L'intégration d'un pilote adapté peut simplifier le développement du système, réduire le travail de correspondance des composants et prendre en charge une mise en service plus cohérente que l'assemblage d'une combinaison non vérifiée de dispositifs indépendants.
Pour un système complet, les ingénieurs doivent également vérifier la compatibilité des contrôleurs, les interfaces de communication, la protection électrique et les fonctions de contrôle requises par l'application.
Les spécifications techniques constituent la base pour évaluer si un module de joint planétaire peut satisfaire aux exigences de fonctionnement d'un robot. Les valeurs suivantes sont publiées pour le module de joint planétaire SEA MOTION et doivent être vérifiées par rapport à la configuration exacte achetée.
| Paramètre | Spécification publiée | Importance technique |
|---|---|---|
| Tension nominale | 48 V | Référence nominale d'alimentation électrique |
| Plage de tension de fonctionnement | 24-60 V | Aide à définir la compatibilité du système électrique |
| Puissance de sortie nominale | 140 W ±10 % | Référence pour la planification de la puissance de sortie |
| Couple nominal | 5 N·m | Référence pour les exigences de fonctionnement continu |
| Couple maximal | 14 N·m | Référence pour les demandes de couple de courte durée |
| Vitesse à vide | 315 tr/min ±10% | Indique la vitesse dans la condition spécifiée à vide |
| Vitesse de charge nominale | 260 tr/min ±10% | Référence pour un fonctionnement sous charge nominale |
| Rapport de démultiplication | 10:1 | Définit le rapport de réduction de transmission |
| Type de lecteur | DSP | Identifie le type de pilote publié |
| Configuration du codeur | Deux encodeurs magnétiques | Prend en charge le contrôle de mouvement basé sur la rétroaction |
| Poids | 310g ±3g | Pertinent pour les masses mobiles et les emballages communs |
| Température de travail | -20°C à 50°C | Définit la plage de température de fonctionnement publiée |
| Humidité de travail | 5 % à 85 % | Référence pour la planification environnementale |
Remarque technique importante :Le couple nominal et le couple maximal représentent différentes conditions de fonctionnement. Le couple de pointe ne doit pas être traité comme un service nominal continu. Les informations publiées sur la durée de charge indiquent 5 N·m en fonctionnement nominal, 7 N·m pendant 120 secondes, 10 N·m pendant 18 secondes, 12 N·m pendant 10 secondes et 14 N·m pendant 5 secondes. Les limites de fonctionnement réelles, les conditions de refroidissement, les cycles de service et la fréquence de surcharge admissible doivent être confirmées auprès du fabricant.
Pour plus d’informations, visitez la page produit officielle du module d’articulation planétaire SEA MOTION.
Un module de joint planétaire intégré peut simplifier le développement de systèmes robotiques en réunissant les composants de transmission mécanique et de contrôle de mouvement électronique. Ses avantages pratiques dépendent de l'application et de la qualité de l'intégration du système.
Il est important de faire la distinction entre la commodité de l’intégration et les performances garanties du système. La précision finale, la rigidité, la durée de vie, le bruit et le comportement thermique dépendent de la conception mécanique et électrique complète.
Les modules d'articulation planétaire sont pertinents pour les applications robotiques qui nécessitent un mouvement de rotation contrôlé, un actionnement répétable et un équilibre approprié entre performances et coût. SEA MOTION identifie plusieurs catégories d'applications pour son module d'articulation planétaire.
Les robots humanoïdes utilisent plusieurs articulations pour coordonner les mouvements des bras, des jambes et du corps. Un module de joint planétaire approprié peut assurer l'actionnement de joints sélectionnés lorsque sa capacité de couple, sa vitesse, sa masse et ses dimensions mécaniques répondent aux exigences de conception.
Les robots quadrupèdes s'appuient sur des mouvements coordonnés des jambes pour maintenir l'équilibre et naviguer sur différentes surfaces. La sélection des articulations doit tenir compte des charges d'impact, de l'accélération, des pics de couple répétés et du cycle de service associé à la marche ou à la course.
Les bras collaboratifs nécessitent des mouvements contrôlés sur plusieurs axes. Les ingénieurs peuvent évaluer les modules d'articulation planétaire pour les axes appropriés en tenant compte de la charge utile, de la portée, de la vitesse de l'articulation, des exigences de position et des fonctions de sécurité du robot complet.
Les systèmes de prélèvement automatisés nécessitent des mouvements prévisibles pour coordonner les opérations de préhension, de levage, de transfert et de relâchement. Un module correctement sélectionné peut prendre en charge ces tâches tout en aidant les concepteurs d'équipements à gérer la complexité de l'assemblage.
Les plateformes robotiques mobiles et certains systèmes de mobilité électrique utilisent également des actionneurs électromécaniques compacts. Dans ces applications, les ingénieurs doivent vérifier soigneusement les charges mécaniques, l'exposition aux vibrations, la consommation électrique, la protection de l'environnement et l'adéquation du module au cycle de fonctionnement prévu.
Tous les modules ne conviennent pas à toutes les applications. Les opérations en extérieur, les mouvements à fort impact, les environnements de lavage et les systèmes robotiques critiques pour la sécurité nécessitent une vérification spécifique plutôt que des hypothèses basées uniquement sur la catégorie de produit.
Le choix d'un module de joint planétaire ne se limite pas à comparer le couple maximum ou le prix d'achat. Une évaluation structurée permet de réduire le risque de surdimensionnement, de surchauffe, d'incompatibilité de commande et d'usure mécanique prématurée.
Fournir au fournisseur un dossier d'application clair, comprenant les profils de charge, la vitesse cible, le cycle de mouvement, les dessins d'installation et les exigences de contrôle, facilite l'évaluation de la configuration appropriée.
Les architectures conjointes planétaires et harmoniques répondent à des priorités d’ingénierie qui se chevauchent mais sont différentes. Le bon choix dépend de l'importance relative des caractéristiques de la transmission, du conditionnement, de la précision, des exigences de couple et du budget.
| Facteur d'évaluation | Module d'articulation planétaire | Module commun harmonique |
|---|---|---|
| Principe de transmission | Réducteur planétaire | Réduction des engrenages harmoniques |
| Priorité de conception | Coût pratique et transmission de couple | Mouvement axé sur la précision et intégration compacte |
| Considérations sur les réactions négatives | Dépend de la conception de la boîte de vitesses et des tolérances de fabrication | Souvent sélectionné lorsqu'un faible jeu est une priorité |
| Couple et vitesse | Dépend du rapport de transmission, du moteur et des conditions de charge | Dépend du modèle, du rapport de réduction et des conditions de fonctionnement |
| Objectif de sélection | Capacité de charge, efficacité, coût et cycle de fonctionnement | Exigences de positionnement, jeu, emballage et conditions de charge |
Cette comparaison est qualitative plutôt que de remplacer les tests spécifiques au modèle. Aucune des deux architectures n’est universellement supérieure. Les ingénieurs doivent comparer les courbes couple-vitesse vérifiées, les données de jeu, l'efficacité, la rigidité, les limites thermiques et les informations sur la durée de vie avant de prendre une décision d'achat.
Explorez le module d'articulation harmonique de SEA MOTION pour comprendre l'approche de transmission alternative et discuter de la conception qui convient le mieux à votre système robotique.
Sa fonction principale est de fournir un actionnement en rotation contrôlé au niveau d'un joint mécanique. En intégrant un moteur, un réducteur planétaire, des encodeurs de rétroaction et un pilote, le module aide les systèmes robotiques à générer et à gérer le mouvement des articulations.
Le couple nominal publié est de 5 N·m, avec un couple maximal de 14 N·m. Ces valeurs se réfèrent à différentes conditions de fonctionnement. La durée et la fréquence autorisées de fonctionnement à couple plus élevé doivent être prises en compte lors de la conception du système.
La tension nominale publiée est de 48 V et la plage de tension de fonctionnement est de 24 à 60 V. L'alimentation électrique et l'électronique associée doivent également prendre en charge le courant requis, la demande transitoire et les exigences de protection applicables.
Il peut prendre en charge le contrôle de mouvement basé sur la rétroaction via son moteur, son système d'encodeur et son pilote dédié. La précision et la répétabilité réelles du positionnement dépendent de la configuration complète, des caractéristiques de la boîte de vitesses, du réglage des commandes et de la structure mécanique. Demandez des données de performances spécifiques au modèle lorsqu’un positionnement précis est essentiel.
Les applications potentielles incluent les robots humanoïdes, les robots quadrupèdes, les bras collaboratifs, les robots de prélèvement et les équipements mobiles intelligents. L'adéquation doit être évaluée par rapport au profil de charge, à la vitesse, aux conditions environnementales et aux exigences de sécurité de l'application.
Partagez avec le fabricant le couple et la vitesse requis, le cycle de fonctionnement, l'alimentation électrique, l'interface mécanique, le protocole de contrôle et les conditions environnementales. Demandez une fiche technique à jour et clarifiez toutes les spécifications non répertoriées avant de passer une commande.
Visitez la page produit officielle du module d’articulation planétaire pour soumettre une demande. Pour un devis précis, indiquez votre application cible, la quantité de commande prévue, les exigences techniques et le calendrier de livraison préféré.
Un module de joint planétaire peut constituer une solution pratique de contrôle de mouvement pour les équipements robotiques qui nécessitent un actionnement intégré, une transmission de couple contrôlée et une conception de système soucieuse des coûts. En combinant un moteur couple sans cadre, un réducteur planétaire, un double retour d'encodeur magnétique et un pilote dédié, SEA MOTION offre une option intégrée pour les ingénieurs développant des joints robotiques et des équipements d'automatisation intelligents. La réussite de la mise en œuvre dépend toujours de l'adéquation des spécifications vérifiées du module à la charge mécanique réelle, au profil de mouvement, à l'architecture de contrôle et à l'environnement de travail. Si vous évaluez un module de joint planétaire pour un nouveau robot ou mettez à niveau un système d'automatisation existant, examinez les exigences techniques avec SEA MOTION etContactez-nouspour discuter des spécifications du produit, de l'adéquation de l'application et d'un devis pour votre projet.